ภาพรวมผลิตภัณฑ์และสถาปัตยกรรมระบบ
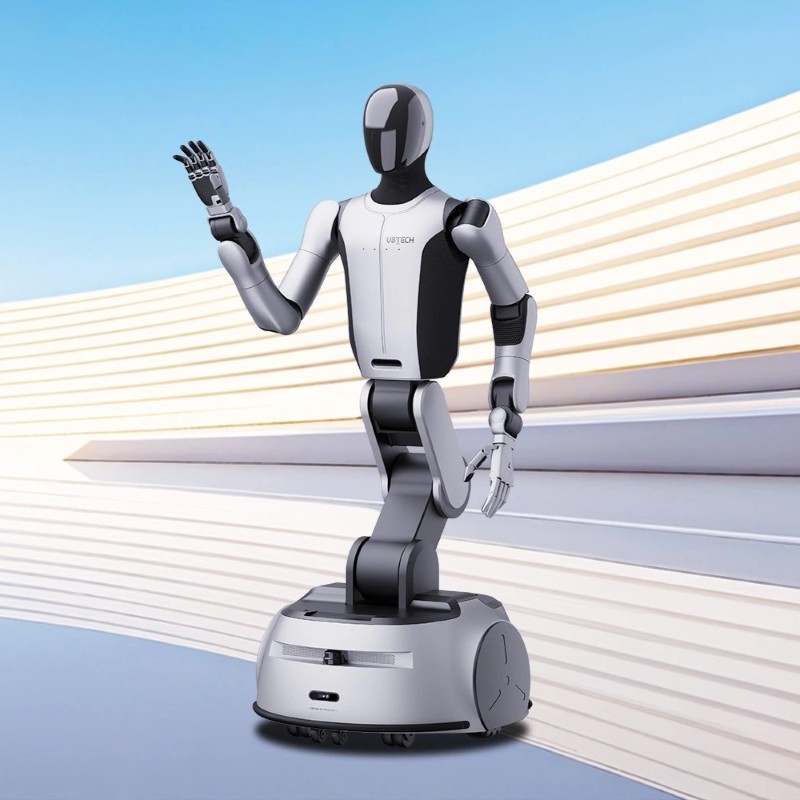
หุ่นยนต์เคลื่อนที่แบบล้อ UBTECH Cruzr S2 ผสมผสานระบบนำทางเคลื่อนที่แบบรอบทิศทางขั้นสูงเข้ากับสถาปัตยกรรมหุ่นยนต์อุตสาหกรรมแขนกลคู่ที่มีความคล่องตัวสูง ด้วยความอิสระในการเคลื่อนไหว 44 องศา (DoF) และความสูงรวม 176 ซม. แพลตฟอร์มนี้จึงดำเนินการจัดการวัสดุอย่างแม่นยำ การตรวจสอบอัตโนมัติ และการประกอบที่มีความยืดหยุ่นในสภาพแวดล้อมโรงงานที่มีความคล่องตัว
มาพร้อมกับมือจับที่มีความคล่องตัวแบบคู่ 11 DoF และกลไกการยกตัวในแนวตั้งของเอวแบบไดนามิกตั้งแต่ 0 ถึง 40 ซม. แพลตฟอร์มนี้สามารถเอื้อมหยิบสิ่งของได้สูงถึง 1.8 เมตร ในฐานะผู้จัดจำหน่ายระบบอัตโนมัติที่เป็นที่ยอมรับ Beijing Zhongping Technology Co.,Ltd. เป็นผู้จัดหา systems Cruzr S2 ที่สมบูรณ์แบบ ซึ่งได้รับการตรวจสอบผ่านการตรวจสอบบนม้าทดสอบก่อนการจัดส่งอย่างครอบคลุมเพื่อให้มั่นใจถึงความเสถียรในการปรับ ใช้งานจริง
ข้อมูลจำเพาะทางเทคนิคและพารามิเตอร์การดำเนินงาน
การปรับใช้งานหุ่นยนต์เคลื่อนที่อัตโนมัติในพื้นที่การผลิตที่มีการเปลี่ยนแปลงต้องมีการตรวจสอบจลนศาสตร์การเคลื่อนไหว ความสามารถในการรับน้ำหนัก และระบบพลังงานอย่างเข้มงวด เมตริกทางเทคนิคหลักสำหรับแพลตฟอร์ม-robot UBTECH Cruzr S2 มีรายละเอียดอยู่ด้านล่างเพื่อรองรับการออกแบบระบบและการประเมินการบูรณาการในโรงงาน
ฟอร์มแฟกเตอร์และความคล่องตัวของหุ่นยนต์: ฐานเคลื่อนที่แบบรอบทิศทางชนิดล้อ (ความกว้างช่องทางเลี้ยวขั้นต่ำ 0.8 ม.)
ความเร็วในการเคลื่อนที่สูงสุด: ความเร็วในการนำทางต่อเนื่อง 2.0 ม./ส. บนพื้นผิวโรงงานเรียบ
ความอิสระในการเคลื่อนไหว (DoF): รวมทั้งหมด 44 DoF (มือจับความคล่องตัวคู่ 11-DoF, การยกเอว 0 ถึง 40 ซม., การหมุนเอว ±170°)
ความสามารถในการรับน้ำหนักสูงสุด: น้ำหนักบรรทุกแขนคู่รวม 15.0 กก. (น้ำหนักบรรทุกแขนเดี่ยว 7.5 กก., น้ำหนักบรรทุกความแม่นยำที่ปลายนิ้ว 1.0 กก.)
พื้นที่ทำงานแนวตั้งในการปฏิบัติงาน: ช่วงระยะการเอื้อมหยิบและวางตั้งแต่ 0.0 ม. ถึง 1.8 ม.
สถาปัตยกรรมระบบพลังงาน: แบตเตอรี่หลัก 30 Ah พร้อมโมดูลสำรองแบบเปลี่ยนได้ทันที (Hot-swappable) 3 Ah (~ใช้งานต่อเนื่อง 8 ชั่วโมง)
ชุดวิสัยทัศน์และการตรวจจับ: กล้องความลึก RGBD แบบหลายอาร์เรย์, IMU, อาร์เรย์เซ็นเซอร์สัมผัส 6 จุด และอาร์เรย์ไมโครโฟน
น้ำหนักระบบโดยรวม: มวลหน่วยปฏิบัติการรวม 185 กก.
สถานการณ์การประยุกต์ใช้อุตสาหกรรมและคุณค่าทางวิศวกรรม
UBTECH Cruzr S2 โดดเด่นในสภาพแวดล้อมอุตสาหกรรมกึ่งมีโครงสร้างที่ต้องการความคล่องตัวในพื้นที่พร้อมกับการดำเนินงานตามภารกิจสองแขนที่ซับซ้อน ความสามารถของหุ่นยนต์อุตสาหกรรมแขนคู่ช่วยให้สามารถจัดการชิ้นงานพร้อมกัน การคัดแยกชิ้นส่วนที่มีความแม่นยำ และการดูแลเครื่องจักรอัตโนมัติโดยไม่ต้องติดตั้งโครงสร้างโครงสำหรับตั้งสิ่งของถาวรหรือเซลล์หุ่นยนต์แบบตายตัว
การบูรณาการหุ่นยนต์เคลื่อนที่ช่วยขจัดปัญหาคอขวดในการผลิตที่เข้มงวดด้วยการเคลื่อนที่ระหว่างเซลล์งานโดยตรงเพื่อเชื่อมช่องว่างในสายการผลิตอัตโนมัติ เครือข่ายโลจิสติกส์ของเราคลังสินค้าพร้อมสินค้าคงคลังและการสนับสนุนอะไหล่ ช่วยให้ผู้จัดการโรงงานอัปเกรดสิ่งอำนวยความสะดวกที่มีอยู่ด้วยโซลูชันหุ่นยนต์เคลื่อนที่แบบล้อ พร้อมลดแรงเสียดทานในการปรับใช้งานและความเสี่ยงด้านรายจ่ายลงทุน
คำถามที่พบบ่อยทางเทคนิคมาตรฐาน
ถาม: ความสามารถในการรับน้ำหนักของแขนคู่ทำงานอย่างไรในระหว่างงานยกของด้วยสองแขน?
Cruzr S2 รองรับน้ำหนักบรรทุกรวมสูงสุด 15.0 กก. ในแขนทั้งสองข้าง โดยแขนแต่ละข้างสามารถรองรับน้ำหนักได้สูงสุด 7.5 กก. ภายใต้การควบคุมวิถีที่มั่นคง
อัตราความแม่นยำที่ปลายนิ้ว: จัดการภาระการหนีบที่ปลายนิ้ว 1.0 กก. โดยใช้มือจับความคล่องตัว 11-DoF รุ่นที่ 4 สำหรับการประกอบชิ้นส่วนละเอียด
ไดนามิกการชดเชยเอว: ปรับมุมก้มเงยของเอวจาก +90° ถึง -35° เพื่อรักษาความเสถียรของจุดศูนย์ถ่วงเมื่อยกชิ้นส่วนอุตสาหกรรมที่มีน้ำหนักมาก
การทดสอบ QC ก่อนจัดส่ง: Beijing Zhongping Technology ดำเนินการทดสอบการสอบเทียบวิถีน้ำหนักบรรทุกเต็มรูปแบบในทุกหน่วยก่อนจัดส่งให้กับลูกค้า
ถาม: ความสามารถในการนำทางแบบใดที่ช่วยให้ฐานหุ่นยนต์เคลื่อนที่แบบล้อสามารถข้ามผ่านทางเดินโรงงานแคบๆ ได้?
แพลตฟอร์มนี้ใช้เลย์เอาต์ล้อแบบรอบทิศทางที่สามารถหมุนอยู่กับที่ภายในทางเดินแคบ 0.8 เมตร ในขณะที่ยังคงรักษาความเร็วในการเดินทางสูงสุดที่ 2.0 ม./ส.
จลนศาสตร์รอบทิศทาง: ช่วยให้สามารถแปลด้านข้างได้ทันทีและเลี้ยวรัศมีศูนย์ที่แคบโดยไม่ต้องใช้การบังคับเลี้ยวเดินหน้า-ถอยหลังที่ซับซ้อน
การหลีกเลี่ยงสิ่งกีดขวางอัตโนมัติ: ผสานรวมกล้อง RGBD และเซ็นเซอร์ IMU เพื่ออัปเดตกริดการครอบครองในท้องถิ่นแบบไดนามิกในทางเดินโรงงานที่พลุกพล่าน
ความสามารถในการปรับตัวของพื้น: นำทางบนอีพ็อกซี่ห้องคลีนรูม คอนกรีตขัดเงา และพื้นอุตสาหกรรมมาตรฐานโดยมีการถ่ายเทแรงสั่นสะเทือนไปยังแขนน้อยที่สุด
ถาม: กลไกการยกเอวในแนวตั้งขยายพื้นที่ทำงานของหุ่นยนต์อย่างไร?
แอคชูเอเตอร์เอวแนวตั้งแบบบูรณาการให้การยกตัวต่อเนื่อง 0 ถึง 40 ซม. ช่วยให้แขนคู่สามารถทำงานตั้งแต่ระดับพื้นดินขึ้นไปสูงถึง 1.8 เมตร
ช่วงระยะเอื้อมแนวตั้ง: เข้าถึงถังจัดเก็บข้อมูลต่ำ สายพานลำเลียงระดับกลาง และถาดป้อนเครื่องจักรที่ยกระดับโดยไม่ต้องใช้แพลตฟอร์มยกสำรอง
ความยืดหยุ่นในการหมุน: รวมการเคลื่อนไหวในแนวตั้งเข้ากับการหมุนเอว ±170° เพื่อให้บริการสถานีงานหลายแห่งที่ตั้งอยู่รอบจุดยืนเดียว
บริการสนับสนุนทางวิศวกรรม: ทีมวิศวกรรมของ Zhongping ให้การวิเคราะห์ระยะเอื้อมแบบกำหนดเองเพื่อตรวจสอบจุดหยิบเป้าหมายก่อนการติดตั้งหน้างาน
ถาม: สถาปัตยกรรมพลังงานป้องกันการหยุดทำงานของการดำเนินงานในระหว่างกะการทำงานของโรงงานอย่างต่อเนื่องอย่างไร?
ระบบมีแบตเตอรี่หลัก 30 Ah ควบคู่ไปกับโมดูลสำรองแบบเปลี่ยนได้ทันที (Hot-swappable) 3 Ah ช่วยให้สามารถเปลี่ยนแบตเตอรี่ได้อย่างต่อเนื่องโดยไม่ต้องปิดตัวควบคุม
รันไทม์การทำงานต่อเนื่อง: ให้การทำงานปกติสูงสุด 8 ชั่วโมงต่อการชาร์จเต็มภายใต้งาระงานการจัดการมือถือมาตรฐาน
โปรโตคอลแบตเตอรี่แบบถอดเปลี่ยนได้ทันที: รักษาระบบควบคุมภายในและการทำแผนที่การนำทางให้ใช้งานได้ในขณะที่สลับชุดพลังงานหลักบนพื้นร้าน
ตัวเลือกการชาร์จอัตโนมัติ: กำหนดค่าได้สำหรับกิจวัตรสถานีชาร์จแบบเทียบท่าอัตโนมัติในช่วงเวลาที่การผลิตไม่ได้ใช้งาน
ถาม: ระบบเซ็นเซอร์ใดที่เปิดใช้งานการป้อนกลับแบบสัมผัสและการจัดการอย่างละเอียดในระหว่างงานประกอบ?
การจัดการอย่างละเอียดอาศัยอาร์เรย์เซ็นเซอร์สัมผัส 6 จุดที่รวมอยู่ในมือจับความคล่องตัว 11-DoF เสริมด้วยกล้อง RGBD ที่ติดตั้งบนหัวสำหรับการแปลวัตถุ
การตรวจจับแรงสัมผัส: วัดแรงกดในการสัมผัสแบบเรียลไทม์ทั่วทั้งปลายนิ้วเพื่อป้องกันการบดขยี้ส่วนประกอบอุตสาหกรรมที่เปราะบางในระหว่างการสอดใส่
การประมวลผลวิสัยทัศน์ 3 มิติ: จับข้อมูลพอยต์คลาวด์ความละเอียดสูงเพื่อระบุรูปทรงชิ้นส่วน การวางแนว และจุดหยิบพื้นผิวแบบเรียลไทม์
การควบคุมแบบวงปิด: รวมการรับรู้ทางสายตาและการป้อนกลับแบบสัมผัสเพื่อแก้ไขความผิดพลาดในการจับยึดแบบไดนามิกโดยไม่ต้องอาศัยผู้ปฏิบัติงาน
ถาม: UBTECH Cruzr S2 สามารถบูรณาการโดยตรงกับเครือข่ายอุตสาหกรรม PLC และ MES ที่มีอยู่ได้หรือไม่?
ได้ ตัวควบคุมหุ่นยนต์รองรับโปรโตคอลเครือข่ายอุตสาหกรรมมาตรฐานและเฟรมเวิร์ก API สำหรับการแลกเปลี่ยนข้อมูลอย่างราบรื่นกับซอฟต์แวร์ PLC, SCADA และ MES
โปรโตคอลการสื่อสารซอฟต์แวร์: ใช้เฟรมเวิร์ก ROS/ROS2 และการสื่อสารบนอีเธอร์เน็ตสำหรับการส่งคำสั่งความเร็วสูงและการวัดระยะไกล
การซิงโครไนซ์การจ่ายงาน: รับใบสั่งงานแบบเรียลไทม์จากระบบ MES ของโรงงานเพื่อทริกเกอร์การขนส่งวัสดุอัตโนมัติและวงจรการคัดแยก
บริการให้คำปรึกษาด้านการบูรณาการ: วิศวกรเทคนิคที่ Zhongping ช่วยเหลือลูกค้าในการตั้งค่าการเชื่อมต่อเครือข่ายที่ปลอดภัยระหว่างหน่วยเคลื่อนที่และระบบของโรงงาน
ถาม: กลไกความปลอดภัยใดบ้างที่ปกป้องผู้ปฏิบัติงานมนุษย์ที่ทำงานร่วมกับระบบแขนคู่เคลื่อนที่?
ความปลอดภัยอาศัยระบบป้องกันหลายชั้น รวมถึงเซ็นเซอร์สิ่งกีดขวางรอบทิศทาง การตรวจสอบแรงบิดของข้อต่อ และการปรับสเกลความเร็วอัตโนมัติเมื่อใดก็ตามที่คนงานเข้าสู่พื้นที่ทำงานในท้องถิ่น
การอยู่ร่วมกันระหว่างมนุษย์กับหุ่นยนต์: การปรับความเร็วแบบไดนามิกจะลดความเร็วฐานโดยอัตโนมัติเมื่อมนุษย์เข้าสู่ขอบเขตเซ็นเซอร์ท้องถิ่น
แอคชูเอเตอร์จำกัดแรง: การควบคุมความต้านทานของข้อต่อที่ละเอียดอ่อนช่วยลดแรงกระแทกทันทีหากเกิดการสัมผัสทางกายภาพที่ไม่คาดคิดในระหว่างการเคลื่อนไหว
การบูรณาการปุ่มหยุดฉุกเฉิน: มีปุ่มหยุดฉุกเฉินของฮาร์ดแวร์และการหยุดความปลอดภัยที่ทริกเกอร์ด้วยซอฟต์แวร์ซึ่งเข้าถึงได้ทั่วทั้งเครือข่ายควบคุมไร้สาย
ถาม: การอัปเดตซอฟต์แวร์และการเขียนโปรแกรมกิจวัตรการเคลื่อนไหวบนแพลตฟอร์ม Cruzr S2 จัดการอย่างไร?
การเขียนโปรแกรมจัดการผ่านเครื่องมืออินเทอร์เฟซแบบกราฟิกที่ใช้งานง่าย การเข้ารหัสแบบบล็อก หรือสภาพแวดล้อมการพัฒนา ROS แบบสคริปต์สำหรับเส้นทาง 1 การเคลื่อนไหวที่กำหนดเอง
เครื่องมือจำลองกราฟิก: ตรวจสอบวิถีการเคลื่อนไหวของแขนคู่และเส้นทางฐานเคลื่อนที่ในสภาพแวดล้อม 3 มิติเสมือนจริงก่อนการปรับใช้งานทางกายภาพ
การจัดการซอฟต์แวร์ OTA: รองรับการอัปเดตเฟิร์มแวร์แบบ Over-the-air ที่ปลอดภัยและการแจกจ่ายสคริปต์ประจำทั่วทั้งฝูงปฏิบัติการหุ่นยนต์หลายตัว
การสนับสนุนสคริปต์แบบกำหนดเอง: อนุญาตให้ทีมวิศวกรรมเขียนสคริปต์ Python หรือ C++ ระดับสูงสำหรับลำดับงานที่ซับซ้อนและการปรับสภาพเซ็นเซอร์
ถาม: การบำรุงรักษาประจำใดบ้างที่จำเป็นเพื่อรักษาความน่าเชื่อถือในระยะยาวบนฐานเคลื่อนที่และแขน?
การดูแลประจำเกี่ยวข้องกับการทำความสะอาดเลนส์วิสัยทัศน์ทาง光学เป็นระยะ การตรวจสอบดอกยางล้อรอบทิศทาง และการสอบเทียบตัวเข้ารหัสข้อต่อใหม่ทุกๆ หกเดือน
การบำรุงรักษาเซ็นเซอร์ออปติคอล: ช่วยให้เลนส์กล้อง RGBD และเซ็นเซอร์สัมผัสปราศจากฝุ่นและละอองน้ำมันเพื่อให้แน่ใจว่าการรับรู้เชิงพื้นที่มีความแม่นยำ
การตรวจสอบส่วนประกอบทางกล: ตรวจสอบความตึงของสายพานขับ การสึกหรอของลูกปืนล้อ และการจัดแนวสกรูยกเอวในช่วงเวลาการบำรุงรักษาตามกำหนด
ความพร้อมใช้งานของอะไหล่: รักษาคลังสินค้าต่อเนื่องของล้อสำรองเดิม หน่วยแบตเตอรี่ และโมดูลข้อต่อเพื่อป้องกันการหยุดทำงาน
ถาม: การตรวจสอบคุณภาพและการคุ้มครองการรับประกันใดบ้างที่มาพร้อมกับการจัดส่งขาออกจากซัพพลายเออร์?
Beijing Zhongping Technology Co.,Ltd. จัดส่งหน่วยใหม่จากโรงงานที่ผ่านการทดสอบอย่างละเอียดทั่วทั้งช่องทางการสื่อสารทางกล พลังงาน และไร้สายพร้อมการสนับสนุนการรับประกันเต็มรูปแบบ
โปรโตคอลการตรวจสอบบนม้าทดสอบ: ดำเนินการทดสอบการเบิร์นอิน 24 ชั่วโมงอย่างเข้มงวด การตรวจสอบน้ำหนักบรรทุกแขน และการตรวจสอบการคายประจุแบตเตอรี่ก่อนการจัดส่ง
เงื่อนไขความคุ้มครองการรับประกัน: รวมการรับประกันมาตรฐาน 12 เดือนที่ครอบคลุมมอเตอร์ขับเคลื่อนหลัก แอคชูเอเตอร์ข้อต่อ และตัวควบคุมหลัก
การป้องกันการจัดส่งทั่วโลก: ใช้บรรจุภัณฑ์ลังไม้ดูดซับแรงกระแทกแบบกำหนดเองที่ออกแบบมาเพื่อปกป้องหุ่นยนต์ 44-DoF ที่ละเอียดอ่อนระหว่างการขนส่งระหว่างประเทศ
FAQ
1.เราคือใคร?
บริษัท ปักกิ่ง จงผิง เทคโนโลยี จำกัด (Beijing Zhongping Technology Co., LTD.) เป็นผู้ให้บริการระบบอัตโนมัติทางไฟฟ้าในอุตสาหกรรมระดับโลก เป็นบริษัทเทคโนโลยีที่รวมการวิจัยทางวิทยาศาสตร์ การออกแบบ การตลาด การบริการด้านเทคนิค อินเทอร์เน็ตอุตสาหกรรม และบริการนำเข้าและส่งออกระหว่างประเทศไว้ในที่เดียว
2.คุณสามารถซื้ออะไรจากเราได้บ้าง?
PLC, อินเวอร์เตอร์, ส่วนต่อประสานระหว่างมนุษย์กับเครื่องจักร, ผลิตภัณฑ์ไฮดรอลิก, ระบบจ่ายไฟฟ้าแรงดันต่ำ, หุ่นยนต์อุตสาหกรรม และส่วนประกอบหลัก
3.สินค้านี้มีในสต็อกหรือไม่ หรือต้องซื้อจากซัพพลายเออร์รายอื่น?
เรามีสินค้าคงคลังจำนวนมากและมีคลังสินค้าของเราเอง
4.เรามีข้อได้เปรียบเหนือซัพพลายเออร์รายอื่นอย่างไร?
บริษัทของเรามีสินค้าคงคลังจำนวนมากและคลังสินค้าหลายแห่ง นอกจากนี้ยังมีสำนักงานในมณฑลและเมืองอุตสาหกรรมที่สำคัญทั่วประเทศ และจุดบริการในต่างประเทศหลายแห่ง เพื่อให้บริการครบวงจรแบบครบวงจรสำหรับการผลิตอัจฉริยะ ประหยัดแรง ประหยัดแรงงาน และประหยัดค่าใช้จ่าย
5.คุณสามารถจัดหาสินค้าใหม่ ของแท้ 100% ได้หรือไม่?
เราขายแต่ของใหม่ ของแท้ เท่านั้น ไม่มีการปรับปรุง ไม่ปลอม ทำเพื่อโรงงานเดิมเท่านั้น!
6.ระยะเวลาในการจัดส่งนานเท่าใด?
หากมีในสต็อก จะใช้เวลา 2-3 วันทำการในการจัดส่ง หากมีปริมาณมาก จะใช้เวลา 5-7 วันทำการหลังจากได้รับชำระเงิน หากไม่ใช่รุ่นทั่วไป จะใช้เวลาสักครู่ เราจะแจ้งเวลาจัดส่งที่แน่นอนให้คุณทราบ
7.มีการสนับสนุนด้านเทคนิคหรือไม่?
แน่นอน เรามีทีมเทคนิคมืออาชีพที่สามารถช่วยคุณแก้ปัญหาทางเทคนิคได้
8.เราจะรับประกันคุณภาพได้อย่างไร?
เรามีกระบวนการสามขั้นตอนในการควบคุมคุณภาพของสินค้า
1). วิศวกรของเราจะตรวจสอบการผลิตและการควบคุมคุณภาพในโรงงานอย่างสม่ำเสมอ
2) วัสดุที่ได้รับจะต้องได้รับการตรวจสอบโดยวิศวกรฝ่ายจัดซื้อที่มีประสบการณ์ก่อนจึงจะสามารถจัดเก็บได้
3). อย่างน้อย 2 คนในแผนกโลจิสติกส์จะตรวจสอบสินค้าที่จะส่งก่อนจัดส่ง
9.คุณสามารถรับประกันการจัดส่งสินค้าของคุณอย่างปลอดภัยและเชื่อถือได้หรือไม่?
ใช่ เราใช้วัสดุบรรจุภัณฑ์มาตรฐานสากลอย่างเคร่งครัด เรายังใช้บรรจุภัณฑ์พิเศษสำหรับสินค้าอันตราย และการขนส่งแบบควบคุมอุณหภูมิสำหรับสินค้าที่มีข้อกำหนดด้านอุณหภูมิ บรรจุภัณฑ์พิเศษและข้อกำหนดบรรจุภัณฑ์มาตรฐานสำหรับสินค้าทั่วไปอาจมีค่าใช้จ่ายเพิ่มเติม
10.ค่าขนส่งเป็นอย่างไร?
ค่าใช้จ่ายขึ้นอยู่กับวิธีการที่คุณเลือกรับสินค้า การขนส่งด่วนมักจะเป็นวิธีที่เร็วที่สุดแต่ก็แพงที่สุด การขนส่งทางทะเลเป็นทางออกที่ดีที่สุดสำหรับสินค้าปริมาณมาก ค่าขนส่งที่แน่นอนขึ้นอยู่กับยอดซื้อ ปริมาณ และน้ำหนักของคำสั่งซื้อของคุณ โปรดอย่าลังเลที่จะติดต่อเราเพื่อขอข้อมูลเพิ่มเติม
 +86 010-64225983
 +8613811814778

 อาคาร 26 ชุมชน Liyuan ถนน Xiangjiang North Cuigezhuang เขต Chaoyang ปักกิ่ง