บทนำ
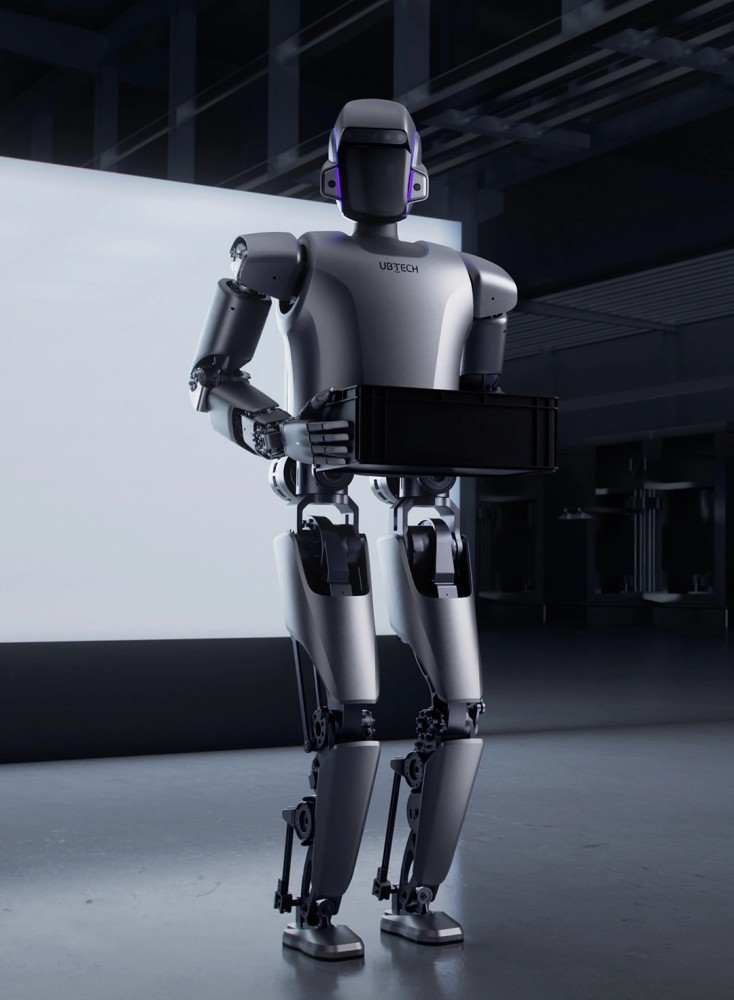
การปรับปรุงเวิร์กสเตชันการประกอบแบบใช้มือหรือการตรวจสอบคุณภาพให้เข้ากับหุ่นยนต์ฮิวแมนนอยด์มักจะทำให้ทีมวิศวกรรมต้องเผชิญกับการประนีประนอมที่ยากลำบาก นั่นคือ การใช้งานโคบอตแบบล้อเลื่อนที่ไม่สามารถนำทางบนพื้นผิวที่ไม่เรียบหรือเอื้อมข้ามสิ่งกีดขวางบนสายพานลำเลียงได้ หรือการตัดสินใจออกแบบผังโรงงานใหม่ทั้งหมดซึ่งมีค่าใช้จ่ายสูงถึงหลักแสนดอลลาร์ก่อนที่จะมีการจัดส่งสินค้าแม้แต่ชิ้นเดียว หุ่นยนต์ฮิวแมนนอยด์สำหรับอุตสาหกรรม UBTECH Walker S1 สามารถแก้ไขข้อขัดแย้งดังกล่าวได้ ด้วยความสูง 172 ซม. น้ำหนัก 76 กก. พร้อมน้ำหนักบรรทุกขณะเดินที่ได้รับการยืนยันที่ 15 กก. และความอิสระในการเคลื่อนไหว 41 องศา ทำให้ Walker S1 ผ่านการทดลองในโรงงานหลายขั้นตอนที่สิ่งอำนวยความสะดวกของ BYD, Audi-FAW, Zeekr และ Foxconn ซึ่งช่วยเพิ่มประสิทธิภาพการคัดแยกได้ 120% และลดเวลาในการประproses ของคลังสินค้าลง 40% บริษัท ปักกิ่ง 众平科技股份有限公司 (Beijing Zhongping Technology) จัดหาผลิตภัณฑ์ Walker S1 จากคลังสินค้าในภูมิภาคพร้อมการตรวจสอบคุณภาพก่อนจัดส่งอย่างเต็มรูปแบบ การตรวจสอบขนาด และการรับประกันการบูรณาการ 12 เดือนครอบคลุมถึงโมดูลข้อต่อและระบบควบคุมอิเล็กทรอนิกส์ สำหรับวิศวกรโรงงานที่ประเมินการปรับใช้หุ่นยนต์ฮิวแมนนอยด์บนสายการผลิตที่มีอยู่ S1 นำเสนอแพลตฟอร์มแบบสองขาที่พอดีกับเวิร์กสเตชันที่ออกแบบมาสำหรับมนุษย์โดยไม่ต้องรื้อโครงสร้างพื้นฐานเดิม
ข้อกำหนดทางเทคนิค
ความสูง: 172 ซม. (การกำหนดค่าขณะยืน, ±2 ซม.)
น้ำหนัก: 76 กก. (รวมชุดแบตเตอรี่)
น้ำหนักบรรทุก (ขณะเดิน): 15 กก. (รักษาการก้าวเดินที่เสถียร ณ น้ำหนักบรรทุกพิกัด)
ความอิสระในการเคลื่อนไหว: 41 DOF (ทั้งร่างกาย; 6 ต่อมือ พร้อมชุดเซ็นเซอร์สัมผัส)
แรงบิดข้อต่อสูงสุด: 250 N·m (ข้อต่อแอคชูเอเตอร์แบบหมุนในตัว)
เคมีของแบตเตอรี่: ลิเธียมเหล็กฟอสเฟต, 54.6 V/10 Ah/3.6 กก.
เวลาในการทำงาน: ~2.0–2.5 ชั่วโมง (รอบการทำงานอุตสาหกรรมผสม)
เวลาในการชาร์จ: ~2 ชั่วโมง (เครื่องชาร์จมาตรฐาน, 0–100%)
ความเร็วในการเดิน: 3 กม./ชม. (สูงสุดต่อเนื่อง)
ความหน่วงในการจดจำด้วยภาพ: <70 มิลลิวินาที (กระบวนการรับรู้แบบต้นทางถึงปลายทาง)
ความแม่นยำในการปฏิบัติงาน: ระดับมิลลิเมตร (งานประกอบและตรวจสอบ)
ความแม่นยำในการระบุตำแหน่งนำทาง: 10 ซม. (ระดับโลก); 1 ซม. (การเทียบท่าความแม่นยำสูง)
การปรับตัวตามสภาพภูมิประเทศ: ขั้นบันไดสูงสุด 3 ซม. / ความสูงของพื้นผิวที่ไม่เรียบ
อินเทอร์เฟซการสื่อสาร: Wi-Fi 802.11 a/b/g/n (2.4/5 GHz), Ethernet RJ45, บัสเรียลไทม์ EtherCAT
การป้องกันสิ่งแปลกปลอม: IP54 (ความต้านทานฝุ่นและละอองน้ำสำหรับสภาพแวดล้อมอุตสาหกรรม)
H2-1: การย้ายระบบเดิมและความเข้ากันได้ของขนาด
การปรับปรุงแพลตฟอร์มฮิวแมนนอยด์ให้เข้ากับสายการผลิตที่เดิมออกแบบมาสำหรับระบบอัตโนมัติแบบตายตัวหรือแรงงานคน จำเป็นต้องมีการตรวจสอบขนาดก่อนเป็นอันดับแรก ความสูง 172 ซม. ของ Walker S1 วางตำแหน่งปลายแขน (end-effectors) ให้อยู่ในขอบเขตการเอื้อมถึงตามหลักสรีรศาสตร์ของโต๊ะประกอบมาตรฐาน (ความสูงของพื้นผิวทำงาน 900–1,100 มม.) ซึ่งหมายความว่าความสูงของอุปกรณ์จับยึดที่มีอยู่โดยทั่วไปไม่จำเป็นต้องมีการปรับเปลี่ยนใดๆ การกระจายมวล 76 กก. ซึ่งกระจุกตัวอยู่ที่ส่วนลำตัวและสะโพก ทำให้เกิดโปรไฟล์การรับน้ำหนักบนพื้นเทียบเท่ากับผู้ปฏิบัติงานที่เป็นมนุษย์ยืนอยู่ ดังนั้น พื้นยกสำหรับเข้าถึงที่ได้รับการจัดอันดับสำหรับ 250 กก./ตร.ม. จึงรองรับหน่วยนี้ได้โดยไม่ต้องเสริมความแข็งแรง จุดที่เกิดความขัดแย้งเรื่องขนาดคือรัศมีการเหวี่ยง: การก้าวเดินแบบสองขาของ S1 ต้องใช้พื้นที่ว่างด้านข้างประมาณ 800 มม. ระหว่างการเลี้ยว ซึ่งเป็นข้อจำกัดที่โคบอตที่ใช้ AGV แบบล้อเลื่อนไม่มี วิศวกรโรงงานที่วางแผนการย้ายจากระบบ Cartesian ที่ติดตั้งบนโครงสำหรับตั้งสิ่งของควรคำนึงถึงเรื่องนี้ด้วยการย้ายเครื่องมือที่ติดตั้งบนพื้นหรือรางสายเคเบิลที่อยู่ในขอบเขตการเลี้ยว
พฤติกรรมการจับมือ (handshake) ของ PLC แบบเดิมก็เปลี่ยนไประหว่างการย้ายระบบเช่นกัน ตัวควบคุมออนบอร์ดของ Walker S1 รัน ROS 2 ภายใน โดยสื่อสารผ่านมิดิลตาร์ DDS ในขณะที่ PLC ของสายการผลิตรถยนต์ทั่วไปคาดหวัง I/O แบบกำหนดได้ (deterministic I/O) ผ่าน PROFINET หรือ EtherNet/IP เกตเวย์การแปลงโปรโตคอลจึงเป็นสิ่งจำเป็น โดย S1 ไม่รองรับ Profinet แบบเนทีฟ บริษัท ปักกิ่ง 众平科技股份有限公司 (Beijing Zhongping Technology) กำหนดค่าล่วงหน้าให้แต่ละยูนิตด้วยเอดจ์เกตเวย์ที่ผ่านการตรวจสอบแล้ว ซึ่งแมปข้อมูลหัวข้อ ROS 2 ไปยังรีจิสทรี Modbus TCP หรือ OPC UA เพื่อให้ PLC มองเห็นหุ่นยนต์เป็นอุปกรณ์ I/O ระยะไกลมาตรฐานแทนที่จะเป็นโหนด AI ภายนอก วิธีนี้ช่วยรักษาสถาปัตยกรรมอินเตอร์ล็อกความปลอดภัยที่มีอยู่โดยไม่ต้องเขียนตรรกะแลดเดอร์ใหม่ตั้งแต่ต้น สำหรับโรงงานที่เปลี่ยนแขนกลแบบข้อต่อเดิม ความพยายามในการบูรณาการจะมุ่งเน้นไปที่การสอนจุดอ้างอิง (waypoints) ใหม่ มากกว่าการวิศวกรรมวงจรความปลอดภัยใหม่ทั้งหมด
H2-2: โปรโตคอลบัส การจัดแนวอินเทอร์เฟซ และหลักสรีรศาสตร์ของการเดินสาย
ขอบเขตการสื่อสารระหว่าง Walker S1 และโครงสร้างพื้นฐานของโรงงานคือจุดที่โครงการปรับปรุงส่วนใหญ่หยุดชะงัก โครงสร้างข้อมูลภายในของหุ่นยนต์ (ROS 2 ผ่าน DDS) เผยแพร่สถานะข้อต่อ ผลลัพธ์การรับรู้ และท่าทางการนำทางที่ความถี่ระหว่าง 10 Hz และ 1 kHz ซึ่งเป็นโปรไฟล์ข้อมูลที่ไม่เข้ากันโดยพื้นฐานกับรอบการสแกน 10–100 มิลลิวินาทีของ PLC มาตรฐาน การแก้ปัญหาต้องใช้เลเยอร์สถาปัตยกรรม ไม่ใช่การเปลี่ยนสายไฟ เอดจ์เกตเวย์อุตสาหกรรมแบบคอนเทนเนอร์จะอยู่ระหว่างพอร์ตอีเธอร์เน็ตของหุ่นยนต์และเครือข่ายของโรงงาน โดยปรับหัวข้อ ROS 2 ให้เป็นโมเดลข้อมูล OPC UA ด้านหนึ่ง และบล็อกรีจิสทรี Modbus TCP อีกด้านหนึ่ง จากนั้น PLC จะใช้เฉพาะสัญญาณแยกที่ต้องการ เช่น "ชิ้นส่วนพร้อม", "ครบรอบการทำงาน", "ความผิดพลาดใช้งานอยู่" ในขณะที่หุ่นยนต์ยังคงรักษาความเป็นอิสระในการวางแผนวิถีและการหลบหลีกสิ่งกีดขวาง โมเดลการควบคุมแบบเป็นชั้นนี้ช่วยป้องกันไม่ให้ PLC กลายเป็นคอขวดสำหรับลูปการอนุมาน AI ของหุ่นยนต์
หลักสรีรศาสตร์ของการเดินสายบน S1 เอื้อต่อปรัชญาการปรับใช้สายเคเบิลเส้นเดียว (single-cable deployment) โดยอินพุตกำลังไฟและปริมาณการรับส่งข้อมูลจะใช้สายโยงร่วมกันเมื่อหุ่นยนต์ทำงานในโหมดมีสาย สำหรับการทำงานแบบไร้สาย ชุดแบตเตอรี่ 54.6 V จะรักษาระยะเวลาการทำงานของระบบทั้งหมดโดยไม่ต้องใช้สายเคเบิลภายนอก การติดตั้งในภาคสนามควรเดินสายอีเธอร์เน็ตไปยังสวิตช์อุตสาหกรรมที่ติดตั้งบนราง DIN ซึ่งอยู่ภายในระยะ 3 เมตรจากตำแหน่งเทียบท่าหลักของหุ่นยนต์ เพื่อให้สายเคเบิลพ้นจากรัศมีการเลี้ยวแบบสองขา สำหรับการบูรณาการตู้ราง DIN เอดจ์เกตเวย์จะใช้ความกว้างของโมดูลมาตรฐาน 4 โมดูล โหลดความร้อนจากเกตเวย์บวกกับสถานีชาร์จของหุ่นยนต์จะเพิ่มพลังงานประมาณ 150 W ให้กับตู้ ซึ่งโดยทั่วไปไม่จำเป็นต้องมีการระบายอากาศบังคับเพิ่มเติมในตู้ขนาด 600×600 มม. วิศวกรโรงงานที่ทำการทดเดินเครื่อง S1 หน่วยแรกควรกำหนดงบประมาณเวลาหนึ่งกะเต็มสำหรับการกำหนดค่าเกตเวย์ การแมปเนมสเปก OPC UA และการตรวจสอบแท็ก PLC ก่อนที่หุ่นยนต์จะเข้าสู่โหมดจับมือการผลิต
H2-3: การตรวจสอบความถูกต้องหน้างาน การทดสอบ และการส่งมอบการดำเนินงาน
การทดเดินเครื่องหุ่นยนต์ฮิวแมนนอยด์บนสายการผลิตที่ใช้งานอยู่เป็นไปตามลำดับการตรวจสอบความถูกต้องแบบเป็นระยะ ซึ่งแตกต่างจากเวิร์กโฟลว์เพนเดนต์การสอนหุ่นยนต์แบบดั้งเดิม เกตการตรวจสอบความถูกต้องแรกคือขนาดและจลนศาสตร์: เมื่อ S1 เปิดเครื่องแต่หยุดนิ่ง วิศวกรควรตรวจสอบว่าการกำหนดค่า 41-DOF สามารถเอื้อมถึงทุกตำแหน่งเวิร์กสเตชันเป้าหมายโดยไม่มีสัญญาณเตือนขีดจำกัดข้อต่อ และความจุโหลด 15 กก. ครอบคลุมชิ้นส่วนที่หนักที่สุดในรายการงานของเวิร์กสเตชันด้วยส่วนต่างอย่างน้อย 20% เกตที่สองคือความสมบูรณ์ของการสื่อสาร โดยการเบิร์นอินเป็นเวลา 30 นาทีของสะพาน OPC UA/Modbus พร้อมสัญญาณการผลิตจำลองยืนยันว่าหุ่นยนต์รับรู้บิตจับมือของ PLC ภายในหน้าต่างความหน่วงต้นทางถึงปลายทางที่กำหนด ≤100 มิลลิวินาที ความล้มเหลวในขั้นตอนนี้มักจะเกี่ยวข้องกับการกำหนดค่า VLAN หรือกฎไฟร์วอลล์ที่บล็อกการค้นหา DDS แบบมัลติคาสต์ ไม่ใช่ที่ฮาร์ดแวร์ของหุ่นยนต์
ขั้นตอนการส่งมอบการดำเนินงานเริ่มต้นด้วยการทำงานในโหมดเงา (shadow-mode): S1 ดำเนินลำดับงานในขณะที่กระบวนการที่มีอยู่ (แบบใช้มือหรือแบบอัตโนมัติ)ทำงานคู่ขนานกัน โดยไม่มีการเชื่อมต่อทางกายภาพระหว่างหุ่นยนต์และผลิตภัณฑ์ วิธีนี้ช่วยตรวจสอบเวลาวงจร ความแม่นยำในการเอื้อมถึง และพฤติกรรมการกู้คืนข้อผิดพลาดโดยไม่เสี่ยงต่อผลผลิตจากการผลิต บริษัท ปักกิ่ง 众平科技股份有限公司 (Beijing Zhongping Technology) จัดเตรียมรายการตรวจสอบการทดเดินเครื่องซึ่งครอบคลุมจุดตรวจสอบ 22 จุดที่ได้มาจากการใช้งาน Walker S1 ในสิ่งอำนวยความสะดวกด้านยานยนต์ รวมถึงสุขภาพของรอบแบตเตอรี่ การสอบเทียบตำแหน่งศูนย์ของข้อต่อ และความหน่วงในการตอบสนองการหยุดฉุกเฉิน หลังจากข้อมูลโหมดเงายืนยันว่าหุ่นยนต์เป็นไปตามเป้าหมายเวลาวงจรแล้ว ทีมบูรณาการจึงจะโอนอำนาจงานไปยัง S1 และตัดการเชื่อมต่อกระบวนการเดิม หลังจากการส่งมอบ การทดสอบการทำงานต่อเนื่อง 72 ชั่วโมงพร้อมการสุ่มตัวอย่างแรงบิดเป็นระยะบนข้อต่อที่มีภาระสูงสุด จะสร้างช่วงเวลาการบำรุงรักษาพื้นฐานสำหรับเวิร์กสเตชันเฉพาะนั้น
คำถามที่พบบ่อย (FAQ)
Q1: Walker S1 สามารถทดแทนหุ่นยนต์ข้อต่อ 6 แกนรุ่นเก่าบนฐานตั้งที่มีอยู่โดยไม่ต้องปรับเปลี่ยนพื้นได้หรือไม่?
Walker S1 เป็นแพลตฟอร์มสองขาแบบเคลื่อน 1.0 ไม่ใช่แขนกลที่ติดตั้งบนฐานตั้ง ดังนั้น การเปลี่ยนทดแทนทางกายภาพโดยตรงของหุ่นยนต์ข้อต่อแบบคงที่จึงต้องมีการออกแบบการจัดสรรงานใหม่ โดย S1 จะเข้าใกล้เวิร์กสเตชันด้วยการเดินและปฏิบัติงานจากท่ายืน ความสูง 172 ซม. และน้ำหนักบรรทุก 15 กก. ครอบคลุมขอบเขตการเอื้อมถึงและภาระของแขน 6 แกนส่วนใหญ่ในคลาส 10–20 กก. แต่ต้องจัดเตรียมพื้นที่สำหรับรัศมีการเลี้ยว 800 มม. ในผังพื้น บริษัท ปักกิ่ง 众平科技股份有限公司 (Beijing Zhongping Technology) จัดให้มีการตรวจสอบความเข้ากันได้ของเวิร์กสเตชัน ซึ่งจะแมปเส้นทางเข้าใกล้และรัศมีการเลี้ยวของ S1 เทียบกับฐานตั้งและผังอุปกรณ์จับยึดที่มีอยู่ก่อนที่จะยืนยันคำสั่งซื้อใดๆ
Q2: Walker S1 จัดการกับสภาพแวดล้อมที่มีฝุ่นมากหรือละอองน้ำมันซึ่งมักพบในเซลล์การตัดเฉือนอย่างไร?
S1 มีระดับการป้องกันสิ่งแปลกปลอม IP54 ซึ่งต้านทานการเข้าของฝุ่นและการสัมผัสละอองน้ำ แต่ไม่ได้รับการจัดอันดับสำหรับการจมน้ำหรือความอิ่มตัวของละอองน้ำมันอย่างต่อเนื่อง สำหรับสภาพแวดล้อมที่เกินเงื่อนไข IP54 จำเป็นต้องมีตู้ซีลเพิ่มเติมหรือเสื้อเกราะแรงดันบวก และควรลดช่วงเวลาการหล่อลื่นโมดูลข้อต่อจากรอบมาตรฐาน 1,500 ชั่วโมงเหลือ 800 ชั่วโมง บริษัท ปักกิ่ง 众平科技股份有限公司 (Beijing Zhongping Technology) มีชุดซีลข้อต่อในคลังสินค้าและสามารถติดตั้งแพ็คเกจป้องกันสิ่งแวดล้อมล่วงหน้าก่อนจัดส่งสำหรับการใช้งานในเซลล์การตัดเฉือน
Q3: ปริมาณการสั่งซื้อขั้นต่ำและระยะเวลารอคอยสินค้าโดยทั่วไปสำหรับ Walker S1 ผ่าน Zhongping คือเท่าไหร่?
MOQ คือ 1 ยูนิตสำหรับคำสั่งซื้อเพื่อการประเมิน และ 3 ยูนิตสำหรับระดับราคากรอบการใช้งานในการผลิต โดยมีส่วนลดตามปริมาณตั้งแต่ 5 ยูนิตขึ้นไป หน่วยสินค้าในคลังภูมิภาคจัดส่งภายใน 10–15 วันทำการ ส่วนการกำหนดค่าแบบกำหนดเองที่มีแพ็คเกจการบูรณาการที่ติดตั้งไว้ล่วงหน้าต้องใช้เวลารอคอย 4–6 สัปดาห์ บริษัท ปักกิ่ง 众平科技股份有限公司 (Beijing Zhongping Technology) รักษาสต็อกสินค้าคงคลังถาวรของโมดูลข้อต่อ ชุดแบตเตอรี่ และบอร์ดควบคุม เพื่อรองรับทั้งคำสั่งซื้อเพื่อการประเมินและการผลิตโดยไม่ต้องรอการจัดสรรจากโรงงาน
Q4: Walker S1 รองรับ OPC UA แบบเนทีฟหรือไม่ หรือจำเป็นต้องใช้เกตเวย์เสมอ?
สถาปัตยกรรมภายในของ S1 คือ ROS 2 ผ่าน DDS โดย OPC UA ไม่ใช่โปรโตคอลเนทีฟบนตัวควบคุมหุ่นยนต์ การใช้งานแต่ละครั้งต้องอาศัยเกตเวย์โปรโตคอลเพื่อแปลงข้อมูลหัวข้อ ROS 2 เป็น OPC UA หรือ Modbus TCP สำหรับการใช้งานของ PLC บริษัท ปักกิ่ง 众平科技股份有限公司 (Beijing Zhongping Technology) จัดหาเอดจ์เกตเวย์ที่กำหนดค่าไว้ล่วงหน้าพร้อมกับแต่ละยูนิต รวมถึงแผนผังเนมสเปก OPC UA ที่ได้รับการตรวจสอบแล้วสำหรับการจับมือของงานอุตสาหกรรมมาตรฐาน ซึ่งช่วยขจัดงานบูรณาการแบบกำหนดเองที่โดยทั่วไปมักใช้เวลาวิศวกรรม 2–3 วันต่อหุ่นยนต์หนึ่งตัว
Q5: ช่วงเวลาการบำรุงรักษาเชิงป้องกันที่สำคัญสำหรับ Walker S1 ในการทำงานอย่างต่อเนื่องคืออะไร?
ข้อต่อตัวลดฮาร์มอนิกจำเป็นต้องเติมจาระบีทุกๆ 1,500 ชั่วโมงการทำงาน และเปลี่ยนจาระบีเต็มรูปแบบที่ 5,000 ชั่วโมง ชุดแบตเตอรี่แสดงการเสื่อมสภาพของความจุที่วัดได้หลังจากรอบการใช้งานประจำวันอย่างหนักหน่วง 12–18 เดือน โดยแนะนำให้เปลี่ยนที่ความจุเดิม 70% การสุ่มตัวอย่างแรงบิดของข้อต่อทุกๆ 500 ชั่วโมงจะช่วยระบุการสึกหรอของตลับลูกปืนก่อนที่จะปรากฏเป็นการเลื่อนของตำแหน่ง บริษัท ปักกิ่ง 众平科技股份有限公司 (Beijing Zhongping Technology) รวมเทมเพลตกำหนดการบำรุงรักษากับแต่ละยูนิตและมีชิ้นส่วนสิ้นเปลืองทั้งหมดในสต็อกสำหรับการจัดส่งในวันถัดไปภายในระยะเวลารับประกัน
Q6: ระยะเวลาการทำงานของแบตเตอรี่ของ Walker S1 สอดคล้องกับรูปแบบกะการทำงานมาตรฐาน 8 ชั่วโมงอย่างไร?
S1 ให้เวลาการทำงานแบบภาระงานผสมประมาณ 2.0–2.5 ชั่วโมงต่อการชาร์จหนึ่งครั้ง พร้อมรอบการชาร์จซ้ำ 2 ชั่วโมง สำหรับการใช้งานกะเดียว สิ่งนี้ต้องมีการสลับแบตเตอรี่กลางกะ (ชุดแบตเตอรี่สามารถเปลี่ยนได้ในภาคสนาม) หรือการกำหนดเวลางานของหุ่นยนต์ให้อยู่ภายในหน้าต่าง 2 ชั่วโมงพร้อมช่วงพักชาร์จ บริษัท ปักกิ่ง 众平科技股份有限公司 (Beijing Zhongping Technology) แนะนำการกำหนดค่าการสลับแบตเตอรี่สำหรับสิ่งอำนวยความสะดวกที่ใช้งาน S1 ตลอดกะงาน 8 ชั่วโมงเต็ม และจัดหาชุดแบตเตอรี่สำรองและเครื่องชาร์จภายนอกเป็นส่วนหนึ่งของชุดบูรณาการมาตรฐาน
Q7: Walker S1 เป็นไปตามมาตรฐานความ compliance ด้านความปลอดภัยใดบ้างสำหรับการทำงานร่วมกันเคียงข้างคนงานมนุษย์?
สถาปัตยกรรมความปลอดภัยของ S1 รวมถึงการรับรู้แบบหลายรูปแบบ 360° โดยใช้กล้อง RGB-D สำหรับการตรวจสอบสภาพแวดล้อมโดยรอบ พร้อมความหน่วงในการตอบสนองการหยุดฉุกเฉินต่ำกว่า 100 มิลลิวินาที แพลตฟอร์มนี้ได้รับการออกแบบตามความสอดคล้องกับ ISO สำหรับความปลอดภัยของหุ่นยนต์อุตสาหกรรม พร้อมการจัดการอินพุตแบบ Failsafe ด้านข้างการควบคุม บริษัท ปักกิ่ง 众平科技股份有限公司 (Beijing Zhongping Technology) จัดเตรียมเทมเพลตการประเมินความเสี่ยงเฉพาะหน้างานและตรวจสอบว่าระยะความปลอดภัยและตรรกะอินเตอร์ล็อกของโซนการใช้งานเป็นไปตามข้อกำหนด EHS ของสิ่งอำนวยความสะดวกก่อนการทดเดินเครื่อง
Q8: Walker S1 สามารถนำทางระหว่างเวิร์กสเตชันหลายแห่งบนสายการผลิตเดียวโดยไม่มีรางนำทางหรือเครื่องหมายบนพื้นได้หรือไม่?
ได้ โดย S1 ใช้ VSLAM แบบซีเมนติกสองขั้นตอนสำหรับการนำทาง โดยบรรลุความแม่นยำในการระบุตำแหน่งทั่วโลก 10 ซม. และการเทียบท่าความแม่นยำสูง 1 ซม. ที่เวิร์กสเตชันโดยไม่ต้องใช้เทปแม่เหล็ก, QR code หรือเครื่องหมายสะท้อนแสงบนพื้น หุ่นยนต์สร้างและบำรุงรักษาแผนผังเชิงความหมายของพื้นการผลิต โดยแยกแยะอุปกรณ์ถาวรออกจากสิ่งกีดขวางชั่วคราวเช่นรถยกและพาเลท บริษัท ปักกิ่ง 众平科技股份有限公司 (Beijing Zhongping Technology) ดำเนินการสร้างแผนที่ SLAM เริ่มต้นในระหว่างการทดเดินเครื่องและฝึกอบรมทีมบำรุงรักษาของสิ่งอำนวยความสะดวกเกี่ยวกับขั้นตอนการอัปเดตแผนที่สำหรับการเปลี่ยนแปลงผัง
Q9: สิ่งอำนวยความสะดวกควรสต็อกชิ้นส่วนอะไหล่ใดบ้างสำหรับปีแรกของการใช้งาน Walker S1?
วัสดุสิ้นเปลืองที่มีอัตราหมุนเวียนสูงสุดคือชุดแบตเตอรี่ (อายุการใช้งานที่คาด 12–18 เดือนภายใต้รอบการทำงานหนัก), ชุดจาระบีตัวลดฮาร์มอนิก (ช่วงเวลาการบริการ 1,500 ชั่วโมง) และชุดเซ็นเซอร์สัมผัสที่ปลายนิ้ว (มีแนวโน้มสึกหรอในงานจับซ้ำๆ) โมดูลข้อต่อได้รับการจัดอันดับสำหรับการทำงานต่อเนื่อง 15,000–30,000 ชั่วโมงภายใต้ภาระพิกัด ซึ่งจัดให้อยู่ในหมวดหมู่การเปลี่ยนทดแทนแบบรายปีถึงสองปีครั้ง บริษัท ปักกิ่ง 众平科技股份有限公司 (Beijing Zhongping Technology) แนะนำชุดอะไหล่เริ่มต้นซึ่งประกอบด้วยชุดแบตเตอรี่ 1 ชุด, ชุดบริการจาระบี 2 ชุด และชุดเซ็นเซอร์ปลายนิ้ว 1 ชุดต่อหนึ่งยูนิตที่ใช้งาน
Q10: Walker S1 ตอบสนองต่อการเปลี่ยนแปลงภาระกะทันหันหรือการติดขัดของชิ้นส่วนระหว่างงานจัดการอย่างไร?
การควบคุมการเคลื่อนไหวทั่วร่างกายของ S1 ใช้อัลกอริทึมปรับตัวตามการเรียนรู้ซึ่งปรับแรงบิดของข้อต่องแบบเรียลไทม์ตามการป้อนกลับแรงจากเซ็นเซอร์สัมผัสที่ปลายนิ้วและระบบตรวจจับแรง/แรงบิดที่ข้อมือ เมื่อการติดขัดของชิ้นส่วนเกินขีดจำกัดแรงที่ตั้งโปรแกรมไว้ หุ่นยนต์จะดำเนินการลำดับการถอยกลับแบบควบคุมและสร้างรหัสความผิดพลาดไปยัง PLC แทนที่จะบังคับข้อต่อและเสี่ยงต่อความเสียหายของตัวลด บริษัท ปักกิ่ง 众平科技股份有限公司 (Beijing Zhongping Technology) กำหนดค่าขีดจำกัดการตอบสนองความผิดพลาดระหว่างการทดเดินเครื่องตามชิ้นส่วนและอุปกรณ์จับยึดเฉพาะในเวิร์กสเตชันของคุณ และจัดทำเอกสารการแมปรหัสความผิดพลาดสำหรับทีมบำรุงรักษาของคุณ
FAQ
1.เราคือใคร?
บริษัท ปักกิ่ง จงผิง เทคโนโลยี จำกัด (Beijing Zhongping Technology Co., LTD.) เป็นผู้ให้บริการระบบอัตโนมัติทางไฟฟ้าในอุตสาหกรรมระดับโลก เป็นบริษัทเทคโนโลยีที่รวมการวิจัยทางวิทยาศาสตร์ การออกแบบ การตลาด การบริการด้านเทคนิค อินเทอร์เน็ตอุตสาหกรรม และบริการนำเข้าและส่งออกระหว่างประเทศไว้ในที่เดียว
2.คุณสามารถซื้ออะไรจากเราได้บ้าง?
PLC, อินเวอร์เตอร์, ส่วนต่อประสานระหว่างมนุษย์กับเครื่องจักร, ผลิตภัณฑ์ไฮดรอลิก, ระบบจ่ายไฟฟ้าแรงดันต่ำ, หุ่นยนต์อุตสาหกรรม และส่วนประกอบหลัก
3.สินค้านี้มีในสต็อกหรือไม่ หรือต้องซื้อจากซัพพลายเออร์รายอื่น?
เรามีสินค้าคงคลังจำนวนมากและมีคลังสินค้าของเราเอง
4.เรามีข้อได้เปรียบเหนือซัพพลายเออร์รายอื่นอย่างไร?
บริษัทของเรามีสินค้าคงคลังจำนวนมากและคลังสินค้าหลายแห่ง นอกจากนี้ยังมีสำนักงานในมณฑลและเมืองอุตสาหกรรมที่สำคัญทั่วประเทศ และจุดบริการในต่างประเทศหลายแห่ง เพื่อให้บริการครบวงจรแบบครบวงจรสำหรับการผลิตอัจฉริยะ ประหยัดแรง ประหยัดแรงงาน และประหยัดค่าใช้จ่าย
5.คุณสามารถจัดหาสินค้าใหม่ ของแท้ 100% ได้หรือไม่?
เราขายแต่ของใหม่ ของแท้ เท่านั้น ไม่มีการปรับปรุง ไม่ปลอม ทำเพื่อโรงงานเดิมเท่านั้น!
6.ระยะเวลาในการจัดส่งนานเท่าใด?
หากมีในสต็อก จะใช้เวลา 2-3 วันทำการในการจัดส่ง หากมีปริมาณมาก จะใช้เวลา 5-7 วันทำการหลังจากได้รับชำระเงิน หากไม่ใช่รุ่นทั่วไป จะใช้เวลาสักครู่ เราจะแจ้งเวลาจัดส่งที่แน่นอนให้คุณทราบ
7.มีการสนับสนุนด้านเทคนิคหรือไม่?
แน่นอน เรามีทีมเทคนิคมืออาชีพที่สามารถช่วยคุณแก้ปัญหาทางเทคนิคได้
8.เราจะรับประกันคุณภาพได้อย่างไร?
เรามีกระบวนการสามขั้นตอนในการควบคุมคุณภาพของสินค้า
1). วิศวกรของเราจะตรวจสอบการผลิตและการควบคุมคุณภาพในโรงงานอย่างสม่ำเสมอ
2) วัสดุที่ได้รับจะต้องได้รับการตรวจสอบโดยวิศวกรฝ่ายจัดซื้อที่มีประสบการณ์ก่อนจึงจะสามารถจัดเก็บได้
3). อย่างน้อย 2 คนในแผนกโลจิสติกส์จะตรวจสอบสินค้าที่จะส่งก่อนจัดส่ง
9.คุณสามารถรับประกันการจัดส่งสินค้าของคุณอย่างปลอดภัยและเชื่อถือได้หรือไม่?
ใช่ เราใช้วัสดุบรรจุภัณฑ์มาตรฐานสากลอย่างเคร่งครัด เรายังใช้บรรจุภัณฑ์พิเศษสำหรับสินค้าอันตราย และการขนส่งแบบควบคุมอุณหภูมิสำหรับสินค้าที่มีข้อกำหนดด้านอุณหภูมิ บรรจุภัณฑ์พิเศษและข้อกำหนดบรรจุภัณฑ์มาตรฐานสำหรับสินค้าทั่วไปอาจมีค่าใช้จ่ายเพิ่มเติม
10.ค่าขนส่งเป็นอย่างไร?
ค่าใช้จ่ายขึ้นอยู่กับวิธีการที่คุณเลือกรับสินค้า การขนส่งด่วนมักจะเป็นวิธีที่เร็วที่สุดแต่ก็แพงที่สุด การขนส่งทางทะเลเป็นทางออกที่ดีที่สุดสำหรับสินค้าปริมาณมาก ค่าขนส่งที่แน่นอนขึ้นอยู่กับยอดซื้อ ปริมาณ และน้ำหนักของคำสั่งซื้อของคุณ โปรดอย่าลังเลที่จะติดต่อเราเพื่อขอข้อมูลเพิ่มเติม
 +86 010-64225983
 +8613811814778

 อาคาร 26 ชุมชน Liyuan ถนน Xiangjiang North Cuigezhuang เขต Chaoyang ปักกิ่ง