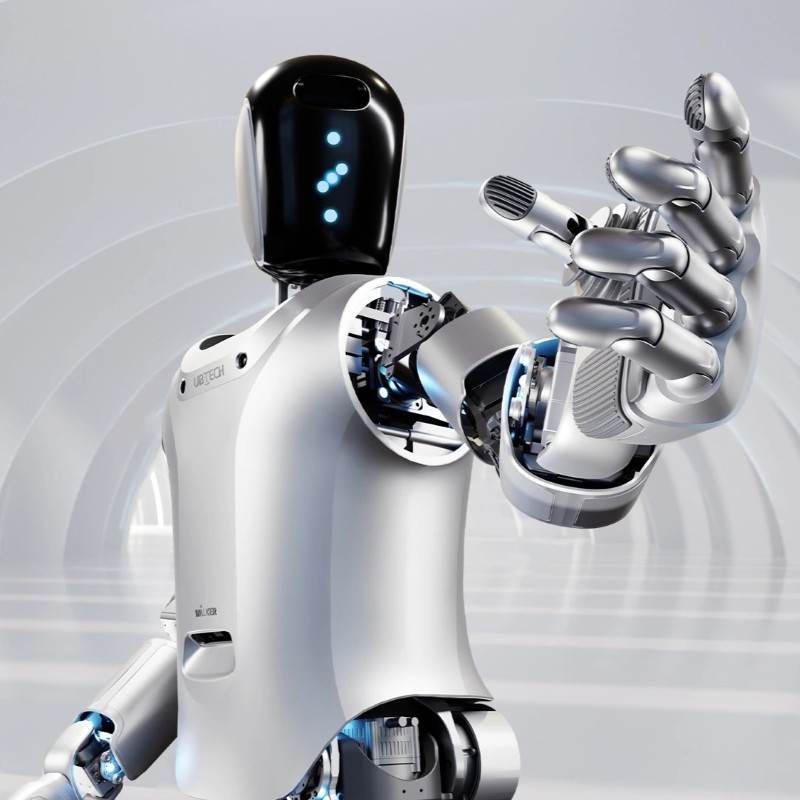
셀 CNC Turning ที่ทำงานสามกะเผยให้เห็นจุดที่อ่อนแอที่สุดในแผนระบบอัตโนมัติใดๆ: สองถึงสี่นาทีต่อรอบที่ผู้ปฏิบัติงานใช้เดินระหว่างเครื่องจักร, สายพานลำเลียงเศษโลหะ และสถานีตรวจสอบ เวลาในการเดินทางนั้นไม่ใช่รอบการตัดที่เป็นตัวกำหนดปริมาณงาน หุ่นยนต์ฮิวแมนนอยด์สำหรับโรงงาน UBTECH Walker S ได้รับการออกแบบทางวิศวกรรมมาสำหรับงานประเภทนี้โดยเฉพาะ—แพลตฟอร์มสองขาขนาด 170 ซม. น้ำหนัก 68 กก. รองรับน้ำหนักบรรทุกขณะเดิน 10 กก. บนโครงสร้าง 41-DOF พร้อมแรงบิดข้อต่อสูงสุด 220 N·m ในการใช้งานการผลิตโลหะ Walker S ถูกนำไปใช้กับการป้อนชิ้นงานเข้าเครื่องจักร, การถ่ายโอนชิ้นงานเปล่าและชิ้นงานสำเร็จ และการตรวจสอบการสึกหรอของเครื่องมือด้วยสายตา ซึ่งไปป์ไลน์การรับรู้ความเร็วต่ำกว่า 80 มิลลิวินาทีและความแม่นยำในการเทียบท่า 1 ซม. ช่วยให้การส่งมอบมีความทำซ้ำได้แม้ท่ามกลางละอองน้ำหล่อเย็นและการสั่นสะเทือนของพื้น Beijing Zhongping Technology Co.,Ltd. มีหน่วย Walker S สต็อกไว้ในระดับภูมิภาค พร้อมการตรวจสอบขาเข้า, การตรวจสอบจุดศูนย์ของข้อต่อ และการรับประกัน 12 เดือนครอบคลุมแอคชูเอเตอร์, ตัวควบคุม และชุดแบตเตอรี่ สำหรับทีมงานในโรงงานที่ต้องต่อสู้กับการขาดแคลนผู้ปฏิบัติงานในกะดึก คำถามจึงไม่ใช่ว่ามนุษย์เครื่องจักรจะเอื้อมถึงเครื่องจักรหรือไม่ แต่กระบวนการโดยรอบจะสามารถทนทานต่อมันได้หรือเปล่า
ข้อกำหนดทางเทคนิค
ความสูง: 170 ซม. (การกำหนดค่าขณะยืน, ±2 ซม.)
น้ำหนัก: 68 กก. (ติดตั้งชุดแบตเตอรี่แล้ว)
องศาอิสระ: 41 (มือคล่องแคล่ว 6-DOF พร้อมการรับรู้แบบสัมผัสแบบอาร์เรย์)
น้ำหนักบรรทุก (การเดินสองขา): 10 กก. (รักษาความเสถียรของท่าเดินไว้ได้ที่ภาระพิกัด)
น้ำหนักบรรทุก (การยกด้วยสองแขนแบบคงที่): 25 กก. (อยู่กับที่, ทั้งสองแขน)
แรงบิดข้อต่อสูงสุด: 220 N·m (แอคชูเอเตอร์โรตารีแบบบูรณาการ)
ความเร็วในการเดิน: 4 กม./ชม. (สูงสุดต่อเนื่อง)
แบตเตอรี่: 48 V/12 Ah LiFePO4, ชุดน้ำหนัก 3.4 กก.
เวลาทำงาน: 2.0 ชม. (วัฏจักรการดูแลเครื่องจักรรวม)
เวลาในการชาร์จ: 2.5 ชม. (0–100%, เครื่องชาร์จ 600 W)
ความหน่วงของการรับรู้: <80 มิลลิวินาที (ไปป์ไลน์ภาพแบบ end-to-end)
ความแม่นยำในการนำทาง: 10 ซม. ระดับโลก, การเทียบท่าความแม่นยำ 1 ซม.
ความสูงของขั้นบันได: 3 ซม. (การเปลี่ยนผ่านพื้นผิวที่ไม่เรียบสูงสุด)
การป้องกันน้ำและฝุ่น: IP54 (ฝุ่นและละอองน้ำ)
อินเทอร์เฟซการสื่อสาร: Wi-Fi 2.4/5 GHz, Gigabit Ethernet, บัส real-time EtherCAT
อุณหภูมิในการทำงาน: 0–40°C (ซองพิกัด, ไม่มีขีดจำกัดกำลัง)
คอขวดทางวิศวกรรม & โหมดความล้มเหลวทางอุตสาหกรรมทั่วไป
เศษโลหะเข้า, การดริฟท์ทางความร้อน และการหมดเวลาของ watchdog การสื่อสาร คิดเป็นสัดส่วนส่วนใหญ่ของการหยุดทำงานของ Walker S ที่ไม่ได้วางแผนไว้ในสภาพแวดล้อมการตัดเฉือน เศษโลหะละเอียดมีพฤติกรรมแตกต่างจากฝุ่นอุตสาหกรรมทั่วไป: อนุภาคที่มีขนาดต่ำกว่า 50µm สามารถผ่านซีลขอบด้านนอกที่ข้อต่อข้อมือและข้อเท้า จากนั้นจะรวมตัวกับจาระบีตัวลดความเร็วเพื่อสร้างเป็นแป้งขัดถูที่เร่งการสึกหรอของตลับลูกปืนขึ้นเป็นลำดับความสำคัญ อาการแรกมักไม่ใช่ความผิดพลาดร้ายแรง มันปรากฏเป็นการสูญเสียความสามารถในการทำซ้ำบนแกนที่สี่และห้า โดยทั่วไปคือการกระจายตัวของตำแหน่ง 0.3–0.8 มม. ซึ่งผู้ปฏิบัติงานมักจะมองข้ามว่าเป็นความหลวมของฟิกเจอร์จนกระทั่งชิ้นงานกลายเป็นเศษซาก
การทริปกระแสเกินของข้อต่อเป็นไปตามเส้นทางการยกระดับที่คาดการณ์ได้เมื่อการปนเปื้อนเกิดขึ้น ตัวควบคุมจะบันทึกการดึงกระแสที่สูงขึ้นในช่วงเร่งความเร็ว จากนั้นจะออกเหตุการณ์กระแสเกิน E-117 เมื่อแรงบิดที่สั่งการเกินขอบเขตโปรไฟล์ ช่างเทคนิคที่เพียงแค่รีเซ็ตสัญญาณเตือนและดำเนินการผลิตต่อจะเปลี่ยนข้อต่อที่ใช้งานได้ให้กลายเป็นตัวลดความเร็วที่ติดขัดภายใน 200–300 ชั่วโมงการทำงาน ละอองน้ำหล่อเย็นแนะนำโหมดความล้มเหลวที่สอง: การควบแน่นภายในช่องใส่อุปกรณ์อิเล็กทรอนิกส์ของลำตัวช่วยเพิ่มความชื้นภายในให้สูงกว่าเกณฑ์ 60% และกระตุ้นข้อผิดพลาดในการสื่อสารตัวเข้ารหัสแบบเป็นช่วงๆ ซึ่งจะหายไปเมื่อตู้แห้ง ทำให้เป็นที่รู้กันว่ายากต่อการทำซ้ำในระหว่างการเยี่ยมชมบำรุงรักษา
การหมดเวลาของ Watchdog บนอินเทอร์เฟซฝั่งโรงงานก่อให้เกิดคอขวดซ้ำซากประการที่สาม เมื่อรอบการสแกน PLC และการค้นหา multicast DDS ของหุ่นยนต์แข่งขันกันบน VLAN ที่ไม่ได้แบ่งส่วน บิตการจับมือจะมาถึงล่าช้าหรือไม่มาเลย และหุ่นยนต์จะทำการหยุดแบบควบคุมซึ่งดูเหมือนเป็นความผิดพลาดของฮาร์ดแวร์ต่อผู้ควบคุมสายการผลิต การแบ่งส่วนการรับส่งข้อมูลของหุ่นยนต์ไปยัง VLAN เฉพาะที่เปิดใช้งาน IGMP snooping จะช่วยกำจัดคอขวดประเภทนี้ได้อย่างสิ้นเชิง และไม่มีค่าใช้จ่ายใดๆ นอกจากการเปลี่ยนแปลงการกำหนดค่าสวิตช์
ความยืดหยุ่นของฮาร์ดแวร์ภายใน & กลไกการบรรเทาผลกระทบ
สถาปัตยกรรมข้อต่อของ Walker S จับคู่มอเตอร์กระแสตรงแบบไร้แปรงถ่านกับตัวลดความเร็วแบบฮาร์มอนิกและตลับลูกปืนเอาต์พุตแบบ cross-roller ซึ่งเป็นโทโพโลยีที่เลือกใช้สำหรับเอาต์พุตที่ไม่มีระยะฟรี (zero-backlash) มากกว่าความเร็วแบบดิบ ตัวเข้ารหัสคู่—ตัวหนึ่งบนเพลามอเตอร์ และอีกตัวหนึ่งบนเอาต์พุตของตัวลดความเร็ว—ช่วยให้ตัวควบคุมเปรียบเทียบคำสั่งและตำแหน่งจริงในทุกรอบการควบคุม ซึ่งเป็นสิ่งที่ทำให้การดริฟท์ของตัวเข้ารหัสสามารถตรวจจับได้ก่อนที่จะกลายเป็นข้อผิดพลาดของการเคลื่อนไหวที่มองเห็นได้ เดลตาระหว่างการอ่านค่าทั้งสองคือสัญญาณวินิจฉัย; การเบี่ยงเบนที่เพิ่มขึ้นบนแกนเดียวบ่งชี้ถึงการสึกหรอของตัวลดความเร็ว ในขณะที่การเบี่ยงเบนที่ปรากฏขึ้นพร้อมกันหลายแกนจะชี้ขึ้นต้นน้ำไปยังตัวควบคุมหรือขั้นตอนกำลัง
การตรวจจับแรงบิดที่แต่ละข้อต่อจะป้อนข้อมูลแรงให้กับตัวควบคุมการเคลื่อนไหวทั่วทั้งร่างกายที่ 1 kHz ช่วยให้สามารถปรับตัวตามความยืดหยุ่นระหว่างการแทรกชิ้นงานและการตรวจจับการติดขัดโดยไม่ต้องมีเซ็นเซอร์แรง/แรงบิดภายนอกที่ข้อมือ เมื่อกริปเปอร์พบความต้านทานเกินเกณฑ์ที่ตั้งโปรแกรมไว้ ตัวควบคุมจะทำการดึงกลับแบบควบคุมแทนที่จะหยุดชะงักต่อสิ่งกีดขวาง พฤติกรรมนี้ช่วยปกป้องตัวลดความเร็วจากแรงกระแทกของแรงบิดที่จะถูกดูดซับโดยฟันเฟือง
เส้นทางระบายความร้อนวิ่งจากมอเตอร์แต่ละตัวผ่านแผ่นกระจายความร้อนอะลูมิเนียมเข้าสู่ตัวเรือนข้อต่อ โดยพื้นผิวตัวเรือนทำหน้าที่เป็นองค์ประกอบการแผ่รังสีขั้นสุดท้าย อุณหภูมิโดยรอบที่สูงกว่า 40°C อย่างต่อเนื่องจะลดพื้นที่ว่างทางความร้อนและบังคับให้ตัวควบคุมใช้การลดพิกัดกระแส ซึ่งแสดงออกมาเป็นการเร่งความเร็วข้อต่อที่ช้าลงแทนที่จะเป็นความผิดพลาด การซีลอาศัยการจัดเรียงขอบแบบสองขั้นตอนที่จุดเชื่อมต่อที่หมุนได้ ขอบด้านนอกจัดการกับละอองน้ำและอนุภาคหยาบ ในขณะที่ขอบด้านินทำหน้าที่เป็นเกราะป้องกันที่สำคัญสำหรับการปนเปื้อนที่ต่ำกว่า 50µm อาร์เรย์สัมผัสที่ปลายนิ้วใช้โพลิเมอร์ที่มีความยืดหยุ่นทับบนชั้นสัมผัสแบบคาปาซิทีฟ และโพลิเมอร์คือรายการที่สึกหรอ ไม่ใช่เซ็นเซอร์ที่อยู่ด้านล่าง
โปรโตคอลการปรับใช้ & มาตรการป้องกันการคอมมิชชัน
การคอมมิชชันเริ่มต้นด้วยลายเซ็นแรงบิดมากกว่าการทดสอบการเคลื่อนไหว เมื่อหุ่นยนต์เปิดเครื่องและอยู่กับที่ ข้อต่อแต่ละข้อจาก 41 ข้อจะรันลำดับ 90วินาทีคงที่ภายใต้ภาระที่ทราบ และตัวควบคุมจะบันทึกการดึงกระแส, การเพิ่มขึ้นของอุณหภูมิ และเดลตาของตัวเข้ารหัสที่ 1 kHz ไฟล์พื้นฐานนั้นจะกลายเป็นข้อมูลอ้างอิงที่ทุกเหตุการณ์บริการในอนาคตจะถูกวัดเทียบ และเป็นทรัพย์สินในการวินิจฉัยที่มีค่าที่สุดที่สิ่งอำนวยความสะดวกเป็นเจ้าของสำหรับเครื่อง การข้ามค่าพื้นฐานจะลดการตัดสินใจบำรุงรักษาครั้งต่อๆ ไปให้เหลือเพียงการเดา
ประตูบานที่สองคือการตรวจสอบความถูกต้องด้านสิ่งแวดล้อมที่เวิร์กสเตชันจริง อุณหภูมิโดยรอบ, ความเข้มข้นของอนุภาคในอากาศ และการสั่นสะเทือนของพื้นจะถูกวัดตลอดกะการผลิตเต็มรูปแบบ ไม่ใช่การตรวจสอบเฉพาะจุด เนื่องจากเซลล์โรงหล่อสามารถเหวี่ยงได้ 12°C ระหว่างกะแรกและกะที่สาม การวัดเหล่านั้นเป็นตัวกำหนดว่าการกำหนดค่าซีลมาตรฐานนั้นเพียงพอหรือไม่ หรือจำเป็นต้องใช้ตัวแปรข้อต่อแบบซีล ระยะเอื้อมของเครื่องมือได้รับการตรวจสอบเทียบกับซองจดหมายงานจริงโดยที่ประตูเครื่องเปิดอยู่ เนื่องจากจำลองการสอนด้วยจี้จะไม่เปิดเผยการชนระหว่างแขนท่อนล่างของหุ่นยนต์กับตัวป้องกันสายพานลำเลียงเศษโลหะ
การกำหนดค่าเกณฑ์ความผิดพลาดคือมาตรการป้องกันที่สาม ขีดจำกัดกระแสเกินและขีดจำกัดการตรวจจับการติดขัดเริ่มต้นถูกตั้งค่าไว้อย่างอนุรักษ์นิยมสำหรับการใช้งานทั่วไป และจะกระตุ้นการหยุดที่น่ารำคาญในการจัดการชิ้นงานที่มีน้ำหนัก การเพิ่มพวกมันโดยไม่มีข้อมูลจะเชิญชวนให้เกิดความเสียหายต่อตัวลดความเร็ว วิธีการที่ถูกต้องคือการเรียกใช้การผลิตโหมดเงาเป็นเวลา 72 ชั่วโมง, จับโปรไฟล์กระแสสูงสุดจริงสำหรับแต่ละงาน จากนั้นตั้งค่าเกณฑ์ให้สูงกว่าค่าสูงสุดที่สังเกตได้ 20% เฉพาะหลังจากข้อมูลโหมดเงา confirmed เวลารอบและพฤติกรรมความผิดพลาดแล้ว อำนาจงานจึงจะโอนจากกระบวนการที่มีอยู่ไปยังหุ่นยนต์
คำถามที่พบบ่อย (FAQ)
Q1: ตัวเลข MTBF ใดที่ใช้กับ Walker S ในการดูแลเครื่องจักรอย่างต่อเนื่อง?
โมดูลข้อได้รับการจัดอันดับสำหรับ MTBF 20,000 ชั่วโมงที่โหลดพิกัดและอุณหภูมิแวดล้อม 25°C ในขณะที่ชุดแบตเตอรี่และอาร์เรย์สัมผัสที่ปลายนิ้วอยู่ต่ำกว่ามากที่ประมาณ 6,000 และ 8,000 ชั่วโมงตามลำดับ ข้อมูลภาคสนามจากเซลล์ดูแลตลอด 24 ชั่วโมงทุกวันแสดงให้เห็นว่าการหยุดทำงานที่ไม่ได้วางแผนไว้ครั้งแรกมักมีต้นกำเนิดมาจากอุณหภูมิ BMS ของแบตเตอรี่สูงเกินไปมากกว่าความล้มเหลวทางกลไก Zhongping Technology ติดตามช่วงเวลาเหล่านี้ต่อหน่วยและตั้งค่าธงหน้าต่างการเปลี่ยนก่อนที่รูปแบบกะที่สามจะเปิดเผยพวกมัน
Q2: รหัสข้อผิดพลาดใดที่ปรากฏบ่อยที่สุดเมื่อหุ่นยนต์ทำงานภายในซอง CNC?
การดริฟท์ของตัวเข้ารหัสและกระแสเกินของข้อต่อเป็นตัวหลัก และทั้งคู่มักจะย้อนกลับไปที่การปนเปื้อนของเศษหรือสารหล่อเย็นที่ไปถึงซีลข้อมือมากกว่าซอฟต์แวร์ควบคุม กระแสเกิน E-117 อย่างต่อเนื่องบนแกนที่สี่และห้าเกือบจะบ่งบอกถึงเศษโลหะที่อัดแน่นอยู่ในอินพุตตัวลดความเร็วเสมอ ไม่ใช่ข้อบกพร่องทางไฟฟ้า ทีมวิศวกรรมของเราที่ Zhongping จับคู่รหัสเหล่านี้กับแผนผังการวินิจฉัยสองหน้าในระหว่างการคอมมิชชัน เพื่อให้ทีมบำรุงรักษาจัดการกับสาเหตุทางกายภาพแทนที่จะรีเซ็ตสัญญาณเตือน
Q3: ควรเปลี่ยนจาระบีตัวลดความเร็วแบบฮาร์มอนิกบ่อยแค่ไหน?
ภายใต้งานประกอบที่สะอาด การบริการจาระบีที่ 1,500 ชั่วโมงการทำงานและการเปลี่ยนเต็มรูปแบบที่ 5,000 ชั่วโมงนั้นเพียงพอ สภาพแวดล้อมการตัดโลหะทำให้ช่วงเวลานั้นสั้นลงเนื่องจากเศษโลหะละเอียดทำหน้าที่เป็นสารละลายขัดถูเมื่อเข้าสู่โพรงข้อต่อ วิศวกรคอมมิชชันของเรามักจะลดช่วงเวลาลงครึ่งหนึ่งเหลือ 750 ชั่วโมงสำหรับเซลล์ดูแลเครื่องจักรและบันทึกรอยประทับแรงบิดหลังจากการบริการแต่ละครั้งเพื่อจับการเบี่ยงเบนตั้งแต่เนิ่นๆ
Q4: รายการบำรุงรักษาเชิงป้องกันใดที่มีความเสี่ยงสูงสุดต่อความล้มเหลวในปีแรก?
ความจุของแบตเตอรี่ที่ลดลง, ความสมบูรณ์ของซีลข้อมือ และการหลุดลอกของเซ็นเซอร์ที่ปลายนิ้ว สร้างการเรียกบริการส่วนใหญ่ในปีแรก ไม่มีรายการใดที่สร้างการหยุดทำงานที่ยากลำบากในทันที ซึ่งเป็นสาเหตุที่พวกมันมักจะถูกค้นพบก็ต่อเมื่อความแม่นยำในการวางตำแหน่งเสื่อมลงไปแล้ว โต๊ะสนับสนุนทางเทคนิคของ Zhongping จัดส่งชุดอะไหล่ปีแรกซึ่งประกอบด้วยชุดแบตเตอรี่หนึ่งชุด, ชุดซีลข้อมือสองชุด และแผ่นสัมผัสสี่ชุดต่อหน่วย
Q5: คุณตั้งค่าพื้นฐานแรงบิดของข้อต่อเพื่อตรวจจับการสึกหรอบีก่อนที่จะทำให้เกิดข้อผิดพลาดในการวางตำแหน่งอย่างไร?
รอยประทับแรงบิดจะถูกบันทึกไว้ที่แต่ละข้อต่อ 41 ข้อในระหว่างการคอมมิชชัน โดยที่หุ่นยนต์ดำเนินการลำดับการเคลื่อนไหว 90 วินาทีคงที่ภายใต้ภาระที่ทราบ การสุ่มตัวอย่างซ้ำทุกๆ 500 ชั่วโมงการทำงานและเปรียบเทียบกับพื้นฐานนั้นจะเผยให้เห็นการเสื่อมสภาพของตลับลูกปืนหรือตัวลดความเร็ว 200 ถึง 400 ชั่วโมงก่อนที่จะปรากฏเป็นการสูญเสียความสามารถในการทำซ้ำ ทีมบูรณาการของ Zhongping ส่งมอบไฟล์พื้นฐานพร้อมกับตัวหน่วยและฝึกอบรมพนักงานบำรุงรักษาเกี่ยวกับขั้นตอนการเปรียบเทียบ
Q6: Walker S สามารถรายงานสถานะสุขภาพของตนเองไปยัง PLC ของโรงงานหรือฮิสทอเรียนได้หรือไม่?
ตัวควบคุมออนบอร์ดจะเผยแพลตอุณหภูมิข้อต่อ, การดึงกระแส, สถานะการชาร์จแบตเตอรี่ และรหัสข้อผิดพลาดที่ใช้งานอยู่ผ่านเกตเวย์เอดจ์เป็นโหนด OPC UA การแมปสิ่งเหล่านี้ลงในฮิสทอเรียนของโรงงานจะเปลี่ยนการบำรุงรักษาหุ่นยนต์จากการเรียกซ่อมแบบเชิงรับเป็นการออกกำลังกายเฝ้าดูแนวโน้ม Beijing Zhongping กำหนดค่าเนมสเปซล่วงหน้าสำหรับแท็กสุขภาพ 38 แท็กเพื่อให้ปรากฏในเบราว์เซอร์แท็ก PLC เมื่อเปิดเครื่องครั้งแรก
Q7: อะไรคือสัญญาณที่บ่งบอกว่าชุดแบตเตอรี่จำเป็นต้องเปลี่ยนแทนที่จะเป็นการชาร์จใหม่?
เวลาทำงานที่ลดลงต่ำกว่า 75 นาทีในรอบการทำงานที่เคยให้เวลา 120 นาทีคือตัวบ่งชี้ที่ชัดเจนที่สุด และมักจะมาถึงภายใน 60 รอบของการเตือนความจุครั้งแรก ชุดแบตเตอรี่ที่ทำการชาร์จเสร็จสิ้นภายใน 60 นาทีแต่ให้เวลาทำงานสั้นได้เข้าสู่ขั้นตอนการซีดจางแบบเร่งและควรถูกถอดออกจากบริการ สต็อกและโต๊ะโลจิสติกส์ของเราเก็บชุดแบตเตอรี่สำรองไว้บนชั้นวาง เพื่อให้การเปลี่ยนไม่ทำให้เซลล์ต้องเดินเครื่องเปล่าเป็นเวลาหนึ่งสัปดาห์
Q8: หุ่นยนต์ฟื้นตัวจากการหยุดฉุกเฉินกลางรอบอย่างไร?
การกู้คืนเป็นไปตามลำดับการกลับบ้านที่กำหนดไว้ แทนที่จะเป็นการดำเนินการต่อทันที เนื่องจากตำแหน่งข้อต่อจะต้องได้รับการตรวจสอบความถูกต้องอีกครั้งเทียบกับเส้นทางที่สอนก่อนที่การเคลื่อนไหวจะเริ่มต้นใหม่ ตัวควบคุมจะบันทึกเหตุผลของการหยุด, มุมข้อต่อในขณะที่หยุด และเวลาที่ผ่านไปไปยัง PLC ซึ่งช่วยให้นวิศวกรสามารถแยกแยะสิ่งกีดขวางที่แท้จริงออกจากทริกเกอร์ปลอมได้ วิศวกรภาคสนามของ Zhongping รวมการตรวจสอบบันทึกนี้ไว้ในการตรวจสุขภาพมาตรฐาน 90 วัน
Q9: ข้อจำกัดด้านสิ่งแวดล้อมใดที่ควรเรียกการตัดสินใจลดพิกัดในโรงหล่อหรือเซลล์ตัดเฉือน?
อุณหภูมิแวดล้อมสูงกว่า 40°C, การสั่นสะเทือนอย่างต่อเนื่องเกิน 2 m/s², และอนุภาคในอากาศที่หนักกว่าละอองน้ำการตัดเฉือนทั่วไป ทั้งหมดผลักดันให้หุ่นยนต์อยู่นอกซองจดหมายที่กำหนดไว้ การทำงานอย่างต่อเนื่องภายใต้เงื่อนไขเหล่านั้นจะลด MTBF ของข้อต่อลงประมาณ 30% และเร่งการเสื่อมสภาพของซีล ทีมวิศวกรรมของเราที่ Zhongping ทำการสำรวจหน้างานก่อนการจัดส่งและระบุการกำหนดค่าข้อต่อแบบมาตรฐานหรือแบบซีลตามค่าที่วัดได้
Q10: เอกสารใดมาพร้อมกับหน่วยเพื่อรองรับการบำรุงรักษาระยะยาว?
Walker S แต่ละเครื่องมาพร้อมกับพจนานุกรมรหัสข้อผิดพลาด, ไฟล์พื้นฐานแรงบิด, รายงานการคอมมิชชัน และกำหนดการบำรุงรักษาเชิงป้องกันที่เชื่อมโยงกับชั่วโมงการทำงาน พจนานุกรมรหัสข้อผิดพลาดถูกใช้งานมากที่สุดเพราะเชื่อมโยงรหัสทุกรหัสเข้ากับสาเหตุทางกายภาพและเครื่องมือที่จำเป็น Zhongping Technology จัดเตรียมเทมเพลตบันทึกการบำรุงรักษาในรูปแบบกระดาษและดิจิทัล และตรวจสอบรายการสามรายการแรกกับทีมงานของลูกค้า
FAQ
1.เราคือใคร?
บริษัท ปักกิ่ง จงผิง เทคโนโลยี จำกัด (Beijing Zhongping Technology Co., LTD.) เป็นผู้ให้บริการระบบอัตโนมัติทางไฟฟ้าในอุตสาหกรรมระดับโลก เป็นบริษัทเทคโนโลยีที่รวมการวิจัยทางวิทยาศาสตร์ การออกแบบ การตลาด การบริการด้านเทคนิค อินเทอร์เน็ตอุตสาหกรรม และบริการนำเข้าและส่งออกระหว่างประเทศไว้ในที่เดียว
2.คุณสามารถซื้ออะไรจากเราได้บ้าง?
PLC, อินเวอร์เตอร์, ส่วนต่อประสานระหว่างมนุษย์กับเครื่องจักร, ผลิตภัณฑ์ไฮดรอลิก, ระบบจ่ายไฟฟ้าแรงดันต่ำ, หุ่นยนต์อุตสาหกรรม และส่วนประกอบหลัก
3.สินค้านี้มีในสต็อกหรือไม่ หรือต้องซื้อจากซัพพลายเออร์รายอื่น?
เรามีสินค้าคงคลังจำนวนมากและมีคลังสินค้าของเราเอง
4.เรามีข้อได้เปรียบเหนือซัพพลายเออร์รายอื่นอย่างไร?
บริษัทของเรามีสินค้าคงคลังจำนวนมากและคลังสินค้าหลายแห่ง นอกจากนี้ยังมีสำนักงานในมณฑลและเมืองอุตสาหกรรมที่สำคัญทั่วประเทศ และจุดบริการในต่างประเทศหลายแห่ง เพื่อให้บริการครบวงจรแบบครบวงจรสำหรับการผลิตอัจฉริยะ ประหยัดแรง ประหยัดแรงงาน และประหยัดค่าใช้จ่าย
5.คุณสามารถจัดหาสินค้าใหม่ ของแท้ 100% ได้หรือไม่?
เราขายแต่ของใหม่ ของแท้ เท่านั้น ไม่มีการปรับปรุง ไม่ปลอม ทำเพื่อโรงงานเดิมเท่านั้น!
6.ระยะเวลาในการจัดส่งนานเท่าใด?
หากมีในสต็อก จะใช้เวลา 2-3 วันทำการในการจัดส่ง หากมีปริมาณมาก จะใช้เวลา 5-7 วันทำการหลังจากได้รับชำระเงิน หากไม่ใช่รุ่นทั่วไป จะใช้เวลาสักครู่ เราจะแจ้งเวลาจัดส่งที่แน่นอนให้คุณทราบ
7.มีการสนับสนุนด้านเทคนิคหรือไม่?
แน่นอน เรามีทีมเทคนิคมืออาชีพที่สามารถช่วยคุณแก้ปัญหาทางเทคนิคได้
8.เราจะรับประกันคุณภาพได้อย่างไร?
เรามีกระบวนการสามขั้นตอนในการควบคุมคุณภาพของสินค้า
1). วิศวกรของเราจะตรวจสอบการผลิตและการควบคุมคุณภาพในโรงงานอย่างสม่ำเสมอ
2) วัสดุที่ได้รับจะต้องได้รับการตรวจสอบโดยวิศวกรฝ่ายจัดซื้อที่มีประสบการณ์ก่อนจึงจะสามารถจัดเก็บได้
3). อย่างน้อย 2 คนในแผนกโลจิสติกส์จะตรวจสอบสินค้าที่จะส่งก่อนจัดส่ง
9.คุณสามารถรับประกันการจัดส่งสินค้าของคุณอย่างปลอดภัยและเชื่อถือได้หรือไม่?
ใช่ เราใช้วัสดุบรรจุภัณฑ์มาตรฐานสากลอย่างเคร่งครัด เรายังใช้บรรจุภัณฑ์พิเศษสำหรับสินค้าอันตราย และการขนส่งแบบควบคุมอุณหภูมิสำหรับสินค้าที่มีข้อกำหนดด้านอุณหภูมิ บรรจุภัณฑ์พิเศษและข้อกำหนดบรรจุภัณฑ์มาตรฐานสำหรับสินค้าทั่วไปอาจมีค่าใช้จ่ายเพิ่มเติม
10.ค่าขนส่งเป็นอย่างไร?
ค่าใช้จ่ายขึ้นอยู่กับวิธีการที่คุณเลือกรับสินค้า การขนส่งด่วนมักจะเป็นวิธีที่เร็วที่สุดแต่ก็แพงที่สุด การขนส่งทางทะเลเป็นทางออกที่ดีที่สุดสำหรับสินค้าปริมาณมาก ค่าขนส่งที่แน่นอนขึ้นอยู่กับยอดซื้อ ปริมาณ และน้ำหนักของคำสั่งซื้อของคุณ โปรดอย่าลังเลที่จะติดต่อเราเพื่อขอข้อมูลเพิ่มเติม
 +86 010-64225983
 +8613811814778

 อาคาร 26 ชุมชน Liyuan ถนน Xiangjiang North Cuigezhuang เขต Chaoyang ปักกิ่ง