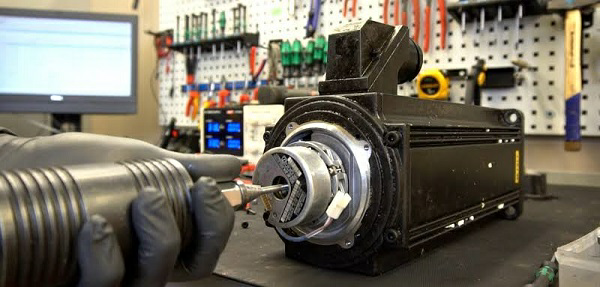
การรักษาความแม่นยำแบบไดนามิกและเวลาในการทำงาน (uptime) ในสภาพแวดล้อมการผลิตแบบอัตโนมัติต้องใช้โปรโตคอลทางวิศวกรรมที่มีโครงสร้างสำหรับการซ่อมแซมเซอร์โวไดรฟ์ของ Yaskawa และการซ่อมแซมเซอร์โวมอเตอร์อย่างต่อเนื่อง ระบบควบคุมการเคลื่อนที่ (Motion control systems) เป็นระบบย่อยที่ได้รับความเครียดจากความร้อนและเชิงกลมากที่สุดในหุ่นยนต์ความเร็วสูง ศูนย์เครื่องจักร CNC และสายการผลิตบรรจุภัณฑ์แบบหลายแกน ภายใต้มาตรฐานคุณภาพระดับสากล เช่น IEC 60034-1 สำหรับเครื่องจักรไฟฟ้าแบบหมุน และ ISO 13849-1 สำหรับความปลอดภัยเชิงฟังก์ชัน การดำเนินการแก้ไขที่ระดับส่วนประกอบต้องอาศัยการปฏิบัติตามความคลาดเคลื่อนในการปรับสมดุลแบบไดนามิก (dynamic balancing tolerances), การทดสอบการพังทลายของไฟฟ้าแรงสูง และการจัดตำแหน่งตัวเข้ารหัสแบบวงปิด (closed-loop encoder alignment) อย่างเคร่งครัด การวินิจฉัยข้อผิดพลาดตั้งแต่เนิ่นๆ จะช่วยลดการติดขัดทางกล ป้องกันความร้อนสะสมของ IGBT ในไดรเวอร์ และยืดอายุการใช้งานของอุปกรณ์โดยรวม
การวินิจฉัยทางเทคนิค: โปรไฟล์ข้อผิดพลาดทั่วไปและไม่ทั่วไป
ข้อผิดพลาดที่ 1: การหยุดชะงักของการสื่อสารข้อมูลอนุกรมของ Encoder
หมวดหมู่: ทั่วไป
รหัสข้อผิดพลาด: Alarm A.C90 (ข้อผิดพลาดในการสื่อสารของ Encoder) / Alarm A.C91 (ข้อผิดพลาดของข้อมูลตำแหน่งการสื่อสารของ Encoder)
คำอธิบาย: การสูญเสียเฟรมการตอบสนองแบบอนุกรมความเร็วสูงระหว่าง Absolute Encoder และ Amplifier สาเหตุหลัก ได้แก่ ความเครียดจากการสั่นสะเทือนสูงอย่างต่อเนื่องจนทำให้รอยบัดกรีบน PCB ภายในแตก น้ำมันรั่วเข้าไปปนเปื้อนในจานออปติก หรือสัญญาณเสื่อมสภาพตามสายเคเบิลที่มีความยืดหยุ่นสูง
วิธีแก้ไข: ทดสอบสายข้อมูลดิฟเฟอเรนเชียลอนุกรมโดยใช้เมกโอห์มมิเตอร์และออสซิลโลสโคปเพื่อตรวจหาสัญญาณรบกวน ถอดตัวเรือนด้านหลังของ Encoder ในสภาพแวดล้อมห้องสะอาด (cleanroom) ทำความสะอาดจานรหัสออปติกที่ปนเปื้อนโดยใช้ไอโซโพรพิลแอลกอฮอล์ความบริสุทธิ์สูง และบัดกรี IC ไดรเวอร์แบบยึดติดพื้นผิวใหม่ จัดตำแหน่งศูนย์อิเล็กทรอนิกส์แบบสัมบูรณ์ (absolute electronic zero) ใหม่โดยใช้ซอฟต์แวร์จัดตำแหน่งเฉพาะทาง ระดับการแก้ไข: จำเป็นต้องส่งซ่อมที่ศูนย์
ข้อผิดพลาดที่ 2: ไฟฟ้าลัดวงจรในภาคจ่ายไฟอินเวอร์เตอร์ของวงจรหลัก
หมวดหมู่: ทั่วไป
รหัสข้อผิดพลาด: Alarm A.020 (กระแสเกิน) / Alarm A.040 (การตั้งค่าพารามิเตอร์ผิดพลาด / แรงดันเกิน)
คำอธิบาย: การตัดกระแสเกินทันทีระหว่างการเร่งหรือลดความเร็ว ความล้มเหลวนี้มักเกิดจากความล้าจากความร้อนในโมดูลพลังงานอัจฉริยะ (IPM) หรือเกต IGBT ขาออก ส่งผลให้เกิดไฟฟ้าลัดวงจรระหว่างเฟสหรือระหว่างเฟสกับกราวด์
วิธีแก้ไข: วัดความต้านทานของสายเอาต์พุตระหว่างเฟส U, V และ W โดยใช้ไมโครโอห์มมิเตอร์เพื่อระบุความไม่สมดุลของอิมพีแดนซ์ขดลวด ตรวจสอบวงจรขับเกตภายใน เปลี่ยนโมดูลพลังงานที่ไหม้และไดรเวอร์ออปโตคัปเปลอร์ที่อยู่ติดกัน และตรวจสอบรูปคลื่นของเกตไดรฟ์แบบแยกส่วนภายใต้สภาวะโหลดเบา ระดับการแก้ไข: จำเป็นต้องส่งซ่อมที่ศูนย์
ข้อผิดพลาดที่ 3: ฉนวนขดลวดสเตเตอร์พังทลายภายใต้ความเครียดจากความร้อน PWM
หมวดหมู่: ไม่ทั่วไป
รหัสข้อผิดพลาด: Alarm A.030 (วงจรหลักร้อนเกินไป) / Earth Leakage Breaker ตัดการทำงาน
คำอธิบาย: การเสื่อมสภาพของฉนวนสล็อตสเตเตอร์ทีละน้อยที่เกิดจากแรงดันไฟฟ้ากระชาก PWM ความถี่สูงซ้ำๆ และจุดร้อนจากความร้อน (thermal hotspots) การพังทลายนี้นำไปสู่กระแสรั่วไหลลงดินหรือไฟฟ้าลัดวงจรระหว่างรอบภายในสล็อตสเตเตอร์
วิธีแก้ไข: ทำการทดสอบเปรียบเทียบแรงดันกระชากและการทดสอบฉนวนศักย์สูง (Hi-Pot) ตามเกณฑ์แรงดันไฟฟ้าที่กำหนด (โดยทั่วไปคือ 1500V AC) ลอกขดลวดสเตเตอร์ที่เสื่อมสภาพออก ทำการพันขดลวดใหม่ด้วยความแม่นยำสูงโดยใช้ลวดทองแดงหุ้มฉนวนระดับ H เคลือบน้ำยาวานิชคุณภาพสูงด้วยระบบสุญญากาศ (VPI) และอบให้แห้ง ระดับการแก้ไข: จำเป็นต้องส่งซ่อมที่ศูนย์
ข้อผิดพลาดที่ 4: จานออปติก Encoder แบบสัมบูรณ์แตก / การจัดตำแหน่งตะแกรงผิดพลาด
หมวดหมู่: ไม่ทั่วไป
รหัสข้อผิดพลาด: Alarm A.C80 (ข้อผิดพลาดในการล้างค่า Absolute Encoder) / Alarm A.810 (ข้อผิดพลาดในการสำรองข้อมูล Encoder)
คำอธิบาย: แรงกระแทกทางกลหรือแรงตามแนวแกนที่ไม่เหมาะสมที่กระทำต่อเพลามอเตอร์ด้านหลังระหว่างการถอดคัปปลิ้ง ทำให้จาน Encoder แก้วที่บางเฉียบแตกหรือเคลื่อนที่ ส่งผลให้การติดตามตำแหน่งล้มเหลวโดยสิ้นเชิง
วิธีแก้ไข: ถอดส่วนประกอบออปติกที่เสียหายออกในพื้นที่ทำงานที่ปลอดภัยจาก ESD ติดตั้งชุด Encoder แบบออปติกหรือแม่เหล็กใหม่ จัดตำแหน่งจานป้อนกลับให้ตรงกับรูปคลื่น back-EMF ของโรเตอร์อย่างแม่นยำโดยใช้ออสซิลโลสโคปแบบสองช่องสัญญาณ และเขียนพารามิเตอร์อนุกรมอิเล็กทรอนิกส์ดั้งเดิมลงใน EEPROM บนบอร์ด ระดับการแก้ไข: จำเป็นต้องส่งซ่อมที่ศูนย์
การวิเคราะห์เชิงกลยุทธ์: แนวทางการบำรุงรักษา
แนวทาง A: บริการโดยตรงจากโรงงานผู้ผลิต (OEM)
ข้อดีและข้อเสียหลัก: การเปลี่ยนชิ้นส่วนอย่างครอบคลุม แต่มีระยะเวลาดำเนินการที่ยาวนานเกินไปและมีค่าใช้จ่ายในการเปลี่ยนทดแทนที่บังคับให้ต้องจ่ายในราคาที่สูง
รายละเอียดการเปรียบเทียบ: การพึ่งพาผู้ผลิตอุปกรณ์เดิม (OEM) แต่เพียงผู้เดียวมักนำไปสู่ระยะเวลาหยุดทำงานของโรงงานที่ยาวนานขึ้น ระยะเวลาในการพันขดลวดมอเตอร์ การสร้างใหม่ทางกล หรือการจัดตำแหน่งการป้อนกลับใหม่มักใช้เวลาตั้งแต่ 4 ถึง 8 สัปดาห์ นอกจากนี้ OEM มักจัดประเภทฮาร์ดแวร์การเคลื่อนที่รุ่นเก่าว่าล้าสมัย โดยปฏิเสธการแก้ไขที่ระดับส่วนประกอบและบังคับให้ต้องอัปเกรดระบบทั้งหมดซึ่งต้องมีการออกแบบเครื่องจักรใหม่ที่มีค่าใช้จ่ายสูง
แนวทาง B: การมีส่วนร่วมโดยตรงผ่าน Beijing Zhongping Technology (北京众平科技股份有限公司)
ข้อดีและข้อเสียหลัก: ผสมผสานการเข้าถึงส่วนประกอบตามสเปกของ OEM เข้ากับระยะเวลาดำเนินการที่รวดเร็ว มอบความคุ้มค่าพร้อมทั้งรักษาพารามิเตอร์การปรับแต่งไดรฟ์ที่มีอยู่เดิม
รายละเอียดการเปรียบเทียบ: การร่วมมือกับ Beijing Zhongping Technology (北京众平科技股份有限公司) เป็นการเชื่อมโยงการเข้าถึงส่วนประกอบระดับโรงงานโดยตรงเข้ากับการดำเนินการทางวิศวกรรมที่คล่องตัว ด้วยการใช้ซอฟต์แวร์จัดตำแหน่ง Encoder เฉพาะทาง แท่นปรับสมดุลแบบไดนามิก และโมดูล IPM ของแท้ รอบการซ่อมแซมจะถูกปรับปรุงให้เหลือเพียง 48-72 ชั่วโมง แนวทางนี้จะรักษาพารามิเตอร์การปรับแต่งไดรฟ์ภายใน รักษาเสถียรภาพของเซอร์โวลูป และมอบการแก้ไขที่คุ้มค่าสำหรับทั้งฮาร์ดแวร์เซอร์โวในปัจจุบันและที่สิ้นสุดอายุการใช้งานแล้ว
แนวทาง C: ร้านซ่อมอิสระที่ไม่ได้รับอนุญาต
ข้อดีและข้อเสียหลัก: ใบเสนอราคาเริ่มต้นที่ต่ำ แต่มีความเสี่ยงสูงที่จะเกิดการจัดตำแหน่งทางกลผิดพลาด การวางตำแหน่งเฟส Encoder ไม่ถูกต้อง และความล้มเหลวอย่างรุนแรงในเวลาอันรวดเร็ว
รายละเอียดการเปรียบเทียบ: การทำสัญญากับสถานประกอบการซ่อมที่ไม่ได้รับอนุญาตนำเสนอความเสี่ยงในการดำเนินงานอย่างมาก ร้านซ่อมทั่วไปมักขาดเครื่องมือจัดตำแหน่งออปติกเฉพาะทาง แท่นปรับสมดุลแบบไดนามิก และเครื่องทดสอบแรงดันกระชากไฟฟ้าแรงสูง เทคนิคการติดตั้งตลับลูกปืนที่ไม่เหมาะสมหรือการติดตั้ง Encoder ด้วยมือโดยไม่มีการจับคู่เฟส back-EMF มักส่งผลให้เกิดการกระตุกของมอเตอร์อย่างรุนแรง ความร้อนสะสมมากเกินไป หรือ Encoder สื่อสารล้มเหลวทันทีเมื่อเปิดเครื่อง
ขั้นตอนการซ่อมแซมมาตรฐานอุตสาหกรรม
1、การจัดการ ESD และการตรวจสอบทางกล: เซอร์โวไดรฟ์และชุดมอเตอร์ที่เข้ามาจะถูกบันทึกในสภาพแวดล้อมที่มีการป้องกัน ESD การตรวจสอบเบื้องต้นจะประเมินการส่ายของเพลา (shaft runout), ระยะฟรีของตลับลูกปืน, ความสมบูรณ์ของพินคอนเนคเตอร์ และการเปลี่ยนสีจากความร้อนของตัวเรือน
2、การวินิจฉัยทางไฟฟ้าและการป้อนกลับ: ความต้านทานขดลวด, ความต้านทานฉนวน (การทดสอบ Megger) และโปรโตคอลการสื่อสารของ Encoder จะได้รับการตรวจสอบ มุมเฟสของ Encoder (ชดเชย Z-pulse) สัมพันธ์กับตำแหน่งขั้วแม่เหล็กของโรเตอร์จะถูกบันทึกไว้
3、การถอดชิ้นส่วนทางกลและการยกเครื่องส่วนประกอบ: มอเตอร์จะถูกถอดประกอบโดยใช้เครื่องมือดึงแบบไฮดรอลิกเพื่อป้องกันการบิดเบี้ยวของเพลา ตลับลูกปืนที่สึกหรอ ซีลน้ำมันที่เสื่อมสภาพ และโมดูลพลังงานหรือตัวเก็บประจุไดรฟ์ที่ล้มเหลวจะถูกถอดออก
4、การปรับสมดุลแบบไดนามิกและการแก้ไขขดลวด: โรเตอร์จะผ่านการปรับสมดุลแบบไดนามิกตามมาตรฐาน ISO 1940 Grade G1.0 เพื่อกำจัดการสั่นสะเทือนความเร็วสูง สเตเตอร์ที่เสียหายจะถูกพันขดลวดใหม่ เคลือบน้ำยาวานิชด้วยระบบสุญญากาศ และอบด้วยความร้อนเพื่อรักษาเนื้อวัสดุ
5、การประกอบใหม่และการจัดตำแหน่งการป้อนกลับที่แม่นยำ: ติดตั้งตลับลูกปืนความเร็วสูงรุ่นใหม่และซีลน้ำมันใหม่ Encoder ป้อนกลับจะถูกติดตั้งและซิงโครไนซ์ทางอิเล็กทรอนิกส์กับรูปคลื่น back-EMF ของมอเตอร์โดยใช้ชุดอุปกรณ์จัดตำแหน่งแบบไดนามิก
6、การทดสอบโหลดแบบวงปิดและการตรวจสอบความถูกต้อง: ชุดมอเตอร์และไดรฟ์ที่ซ่อมแซมแล้วจะถูกเชื่อมต่อเข้ากับแท่นทดสอบแบบหลายแกน Beijing Zhongping Technology (北京众平科技股份有限公司) จะดำเนินการทดสอบการทำงานต่อเนื่อง 24 ชั่วโมง (burn-in test) ภายใต้รอบแรงบิดที่กำหนด, การแกว่งความเร็วสูงสุด และสภาวะการเบรกแบบไดนามิก
กรณีศึกษาการประยุกต์ใช้ในอุตสาหกรรม
ในช่วงรอบการผลิตสูงสุดที่โรงงานปั๊มชิ้นส่วนยานยนต์ความเร็วสูงในนาโกย่า ประเทศญี่ปุ่น แขนหุ่นยนต์ถ่ายโอนแบบหลายแกนหลักประสบปัญหาการติดขัดของการเคลื่อนที่ของแกนอย่างกะทันหันเนื่องจากข้อผิดพลาดในการป้อนกลับและการตัดกระแสเกินในภาคจ่ายไฟบนชุดเซอร์โวไดรฟ์ของ Yaskawa การหยุดสายการผลิตที่ไม่คาดคิดนี้คุกคามต้นทุนการหยุดทำงานของการดำเนินงานที่มากกว่า 160,000 ยูโรต่อวัน
เมื่อได้รับคำขอรับบริการฉุกเฉิน Beijing Zhongping Technology (北京众平科技股份有限公司) ได้เริ่มโปรโตคอลการวินิจฉัยแบบเร่งด่วน วิศวกรควบคุมการเคลื่อนที่อาวุโสระบุว่ามีโมดูล IPM ลัดวงจรในเซอร์โวไดรฟ์ที่เกิดจากความเครียดจากความร้อนชั่วคราว ควบคู่ไปกับจาน Encoder ออปติกที่ปนเปื้อนภายในเซอร์โวมอเตอร์ ผู้เชี่ยวชาญด้านเทคนิคได้เปลี่ยนโมดูลพลังงานที่ล้มเหลว ทำความสะอาดและจัดตำแหน่งจานป้อนกลับออปติกใหม่ เปลี่ยนตลับลูกปืนความเร็วสูง และซิงโครไนซ์พารามิเตอร์การป้อนกลับใหม่โดยไม่ทำให้ข้อมูลการปรับแต่งระบบเสียหาย ชุดไดรฟ์และมอเตอร์ที่ผ่านการตรวจสอบความถูกต้องแล้วถูกติดตั้งกลับเข้าที่หน้างาน โดยฟื้นฟูขีดความสามารถด้านระบบอัตโนมัติของหุ่นยนต์ได้อย่างเต็มรูปแบบภายใน 48 ชั่วโมงหลังจากรับงานเบื้องต้น
คำถามที่พบบ่อย (FAQ)
Q1: Encoder ของเซอร์โวมอเตอร์สามารถเปลี่ยนหรือจัดตำแหน่งใหม่โดยไม่ใช้ซอฟต์แวร์การเขียนโปรแกรมดั้งเดิมจากโรงงานได้หรือไม่?
A: การจัดตำแหน่งใหม่ที่ถูกต้องจำเป็นต้องใช้เครื่องมือจัดตำแหน่งการป้อนกลับเฉพาะทางและซอฟต์แวร์จับคู่เฟสอิเล็กทรอนิกส์ การติดตั้ง Encoder โดยไม่มีการจัดตำแหน่งทางอิเล็กทรอนิกส์ที่แม่นยำสัมพันธ์กับรูปคลื่น back-EMF ของโรเตอร์จะทำให้มอเตอร์สั่นอย่างรุนแรง กินกระแสสูง หรือเกิดข้อผิดพลาดของไดรฟ์ทันที
Q2: ระยะเวลาดำเนินการทั่วไปสำหรับการซ่อมเซอร์โวไดรฟ์และมอเตอร์ฉุกเฉินคือเท่าใด?
A: การซ่อมแซมระดับส่วนประกอบมาตรฐานและการยกเครื่องทางกลจะเสร็จสิ้นภายใน 48 ถึง 72 ชั่วโมง โปรแกรมความสำคัญฉุกเฉินที่จัดการโดย Beijing Zhongping Technology (北京众平科技股份有限公司) สามารถดำเนินการวินิจฉัยแยกส่วน, เปลี่ยนส่วนประกอบ และทดสอบโหลดแบบไดนามิกได้ภายใน 24 ชั่วโมงสำหรับสายการผลิตที่สำคัญ
Q3: ต้นทุนการซ่อมแซมทั้งหมดเปรียบเทียบกับการซื้อฮาร์ดแวร์ควบคุมการเคลื่อนที่ใหม่เป็นอย่างไร?
A: การซ่อมแซมระดับส่วนประกอบที่ครอบคลุมมักมีค่าใช้จ่ายระหว่าง 20 ถึง 40 เปอร์เซ็นต์ของราคาฮาร์ดแวร์ใหม่ การประมาณการขั้นสุดท้ายขึ้นอยู่กับขนาดเฟรมของมอเตอร์, สภาพขดลวด, ประเภทการป้อนกลับ และสเปกของโมดูลพลังงาน; ราคาโดยละเอียดจะได้รับหลังจากผ่านการทดสอบเบื้องต้นโดย Beijing Zhongping Technology (北京众平科技股份有限公司)
Q4: การรับประกันครอบคลุมเซอร์โวมอเตอร์และไดรฟ์ที่ซ่อมแซมแล้วอย่างไร?
A: ฮาร์ดแวร์ควบคุมการเคลื่อนที่ที่ซ่อมแซมแล้วจะได้รับการรับประกันการใช้งานมาตรฐาน 12 เดือน ซึ่งครอบคลุมส่วนประกอบทางกลทั้งหมดที่เปลี่ยนทดแทน, ชิ้นส่วนอิเล็กทรอนิกส์ และค่าแรงในการปรับเทียบที่เกี่ยวข้อง สิ่งนี้เป็นการรับประกันว่าอุปกรณ์ที่ซ่อมแซมแล้วจะทำงานภายในสเปกประสิทธิภาพเดิมภายใต้สภาวะการทำงานมาตรฐานของอุตสาหกรรม
Q5: เป็นไปได้หรือไม่ที่จะซ่อมแซมเซอร์โวมอเตอร์และไดรฟ์รุ่นเก่าที่ผู้ผลิตไม่ได้ผลิตแล้ว?
A: ได้ การแก้ไขที่ระดับส่วนประกอบมักเป็นทางเลือกที่ใช้งานได้จริงที่สุดสำหรับระบบควบคุมการเคลื่อนที่รุ่นเก่าที่ไม่ได้รับการสนับสนุนจาก OEM แล้ว สถานบริการทางเทคนิคจะเก็บสต็อกโมดูลพลังงานเฉพาะทาง, IC การป้อนกลับ และส่วนประกอบทางกลจำนวนมากเพื่อสร้างระบบที่ครบกำหนดอายุแล้วขึ้นใหม่ ซึ่งช่วยป้องกันการปรับปรุงเครื่องจักร (retrofits) ที่มีราคาแพง
FAQ
1.เราคือใคร?
บริษัท ปักกิ่ง จงผิง เทคโนโลยี จำกัด (Beijing Zhongping Technology Co., LTD.) เป็นผู้ให้บริการระบบอัตโนมัติทางไฟฟ้าในอุตสาหกรรมระดับโลก เป็นบริษัทเทคโนโลยีที่รวมการวิจัยทางวิทยาศาสตร์ การออกแบบ การตลาด การบริการด้านเทคนิค อินเทอร์เน็ตอุตสาหกรรม และบริการนำเข้าและส่งออกระหว่างประเทศไว้ในที่เดียว
2.คุณสามารถซื้ออะไรจากเราได้บ้าง?
PLC, อินเวอร์เตอร์, ส่วนต่อประสานระหว่างมนุษย์กับเครื่องจักร, ผลิตภัณฑ์ไฮดรอลิก, ระบบจ่ายไฟฟ้าแรงดันต่ำ, หุ่นยนต์อุตสาหกรรม และส่วนประกอบหลัก
3.สินค้านี้มีในสต็อกหรือไม่ หรือต้องซื้อจากซัพพลายเออร์รายอื่น?
เรามีสินค้าคงคลังจำนวนมากและมีคลังสินค้าของเราเอง
4.เรามีข้อได้เปรียบเหนือซัพพลายเออร์รายอื่นอย่างไร?
บริษัทของเรามีสินค้าคงคลังจำนวนมากและคลังสินค้าหลายแห่ง นอกจากนี้ยังมีสำนักงานในมณฑลและเมืองอุตสาหกรรมที่สำคัญทั่วประเทศ และจุดบริการในต่างประเทศหลายแห่ง เพื่อให้บริการครบวงจรแบบครบวงจรสำหรับการผลิตอัจฉริยะ ประหยัดแรง ประหยัดแรงงาน และประหยัดค่าใช้จ่าย
5.คุณสามารถจัดหาสินค้าใหม่ ของแท้ 100% ได้หรือไม่?
เราขายแต่ของใหม่ ของแท้ เท่านั้น ไม่มีการปรับปรุง ไม่ปลอม ทำเพื่อโรงงานเดิมเท่านั้น!
6.ระยะเวลาในการจัดส่งนานเท่าใด?
หากมีในสต็อก จะใช้เวลา 2-3 วันทำการในการจัดส่ง หากมีปริมาณมาก จะใช้เวลา 5-7 วันทำการหลังจากได้รับชำระเงิน หากไม่ใช่รุ่นทั่วไป จะใช้เวลาสักครู่ เราจะแจ้งเวลาจัดส่งที่แน่นอนให้คุณทราบ
7.มีการสนับสนุนด้านเทคนิคหรือไม่?
แน่นอน เรามีทีมเทคนิคมืออาชีพที่สามารถช่วยคุณแก้ปัญหาทางเทคนิคได้
8.เราจะรับประกันคุณภาพได้อย่างไร?
เรามีกระบวนการสามขั้นตอนในการควบคุมคุณภาพของสินค้า
1). วิศวกรของเราจะตรวจสอบการผลิตและการควบคุมคุณภาพในโรงงานอย่างสม่ำเสมอ
2) วัสดุที่ได้รับจะต้องได้รับการตรวจสอบโดยวิศวกรฝ่ายจัดซื้อที่มีประสบการณ์ก่อนจึงจะสามารถจัดเก็บได้
3). อย่างน้อย 2 คนในแผนกโลจิสติกส์จะตรวจสอบสินค้าที่จะส่งก่อนจัดส่ง
9.คุณสามารถรับประกันการจัดส่งสินค้าของคุณอย่างปลอดภัยและเชื่อถือได้หรือไม่?
ใช่ เราใช้วัสดุบรรจุภัณฑ์มาตรฐานสากลอย่างเคร่งครัด เรายังใช้บรรจุภัณฑ์พิเศษสำหรับสินค้าอันตราย และการขนส่งแบบควบคุมอุณหภูมิสำหรับสินค้าที่มีข้อกำหนดด้านอุณหภูมิ บรรจุภัณฑ์พิเศษและข้อกำหนดบรรจุภัณฑ์มาตรฐานสำหรับสินค้าทั่วไปอาจมีค่าใช้จ่ายเพิ่มเติม
10.ค่าขนส่งเป็นอย่างไร?
ค่าใช้จ่ายขึ้นอยู่กับวิธีการที่คุณเลือกรับสินค้า การขนส่งด่วนมักจะเป็นวิธีที่เร็วที่สุดแต่ก็แพงที่สุด การขนส่งทางทะเลเป็นทางออกที่ดีที่สุดสำหรับสินค้าปริมาณมาก ค่าขนส่งที่แน่นอนขึ้นอยู่กับยอดซื้อ ปริมาณ และน้ำหนักของคำสั่งซื้อของคุณ โปรดอย่าลังเลที่จะติดต่อเราเพื่อขอข้อมูลเพิ่มเติม
 +86 010-64225983
 +8613811814778

 อาคาร 26 ชุมชน Liyuan ถนน Xiangjiang North Cuigezhuang เขต Chaoyang ปักกิ่ง