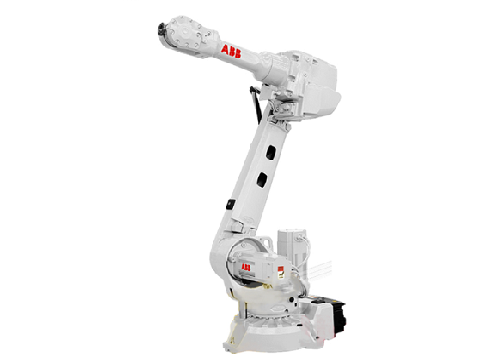
โปรแกรมหุ่นยนต์ ABB ทำงานช้าขั้นตอนการซ่อมแซม
เวลา:2023-06-09 11:09:19
1 ตรวจสอบว่าโปรแกรมมีคำสั่งตรรกะ (หรืออื่น ๆ "ไม่ใช้เวลา" เพื่อดำเนินการ) เนื่องจากโปรแกรมเหล่านี้จะนำไปสู่วงจรของการดำเนินการเมื่อเงื่อนไขไม่เป็นไปตาม
เพื่อหลีกเลี่ยงวงจรนี้คุณสามารถทดสอบได้โดยการเพิ่มคำสั่ง WAIT อย่างน้อยหนึ่งรายการ ใช้เวลารอสั้น ๆ เท่านั้นเพื่อหลีกเลี่ยงการชะลอตัวโดยไม่จำเป็น
สถานที่ที่ดีในการเพิ่มคำสั่ง WAIT คือ:
①ในกิจวัตรหลักจะดีกว่าที่จะเข้าใกล้จุดสิ้นสุด
②ในวัฏจักร WHILE / FOR / GOTO ควรอยู่ที่ตอนท้ายใกล้กับส่วนของคำสั่ง ENDWHILE / ENDFOR
2. ตรวจสอบให้แน่ใจว่าค่าช่วงการอัปเดต I / O ของบอร์ด I / O แต่ละตัวไม่ต่ำเกินไป (ค่าเหล่านี้เปลี่ยนด้วย RobotStudio)
บอท ABB แนะนำให้ใช้อัตราโพลล์ต่อไปนี้:
① DSQC 327A:1000
② DSQC 328A:1000
③ DSQC 332A:1000
④ DSQC 377A:20-40
⑤อื่น ๆ ทั้งหมด: & แอมป์; >;100
3 ตรวจสอบว่ามีการเชื่อมต่อข้ามหรือการสื่อสาร I / O จำนวนมากระหว่าง PLC และระบบหุ่นยนต์ ABB
4 พยายามแก้ไขโปรแกรม PLC ด้วยคำแนะนำการขับขี่เหตุการณ์แทนที่จะใช้คำแนะนำแบบวนรอบ
-
 202212-29
ข้อควรระวังในการใช้ตัวแปลงสัญญาณของซีเมนส์
1. ด้านสายเอาท์พุทของตัวแปลงสัญญาณของซีเมนส์ไม่สามารถขนานเพื่อชดเชยตัวเก็บประจุหรือตัวเก็บประจุแบบขนาน···
-
 202302-21
ลำดับและวิธีการถอดอุปกรณ์ Omron plc
(1) ปิดเครื่องยกเครื่องต้องมีผู้ดูแลมากกว่าสองคน(2) สลับสวิตช์เลือกโหมดบนแผงด้านหน้าของ CPU จากตำแหน่ง Run ไป···
-
 202302-08
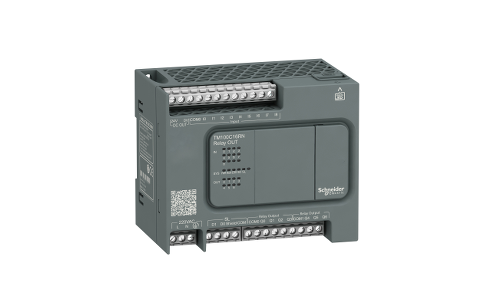
วิธีการเดินสายไฟสำหรับตู้ควบคุม PLC ของ Schneider
(1) เมื่อวางสายสัญญาณที่มีลักษณะแตกต่างกันในท่อเดียวกันจะต้องแยกออกจากกัน②พยายามหลีกเลี่ยงสายไฟหลายสาย···
-
 202302-23
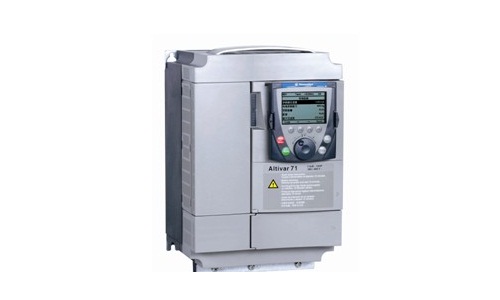
ขั้นตอนการว่าจ้างของ Schneider Inverter
1. การระบุรูปแบบ: รูปแบบของตัวแปลงความถี่เหมือนกับตัวแปลงความถี่ที่ซื้อมาหรือไม่2. การขนส่งเข้า: หลังจากเ···
-
 202301-30
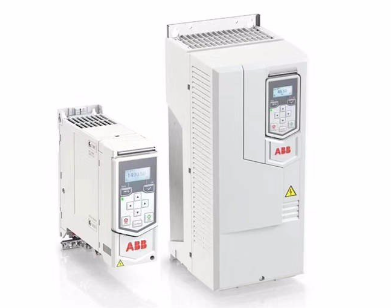
วิธีการตั้งค่าพารามิเตอร์ตัวแปลงความถี่ ABB
1. พารามิเตอร์ GROUP99: ใช้แมโครเลือกมาโครมาตรฐานปรับค่ามอเตอร์ตามข้อมูลแบรนด์มอเตอร์ปรับเปลี่ยนค่าที่ตั้งไ···
 +86 13811814778
 +86 13811814778

 อาคาร 26 ชุมชน Liyuan ถนน Xiangjiang North Cuigezhuang เขต Chaoyang ปักกิ่ง